
Taille et part du marché de l'imagerie pour robots d'inspection grimpants
VUE D’ENSEMBLE DU MARCHÉ
| Période d'étude | 2020 - 2031 |
|---|---|
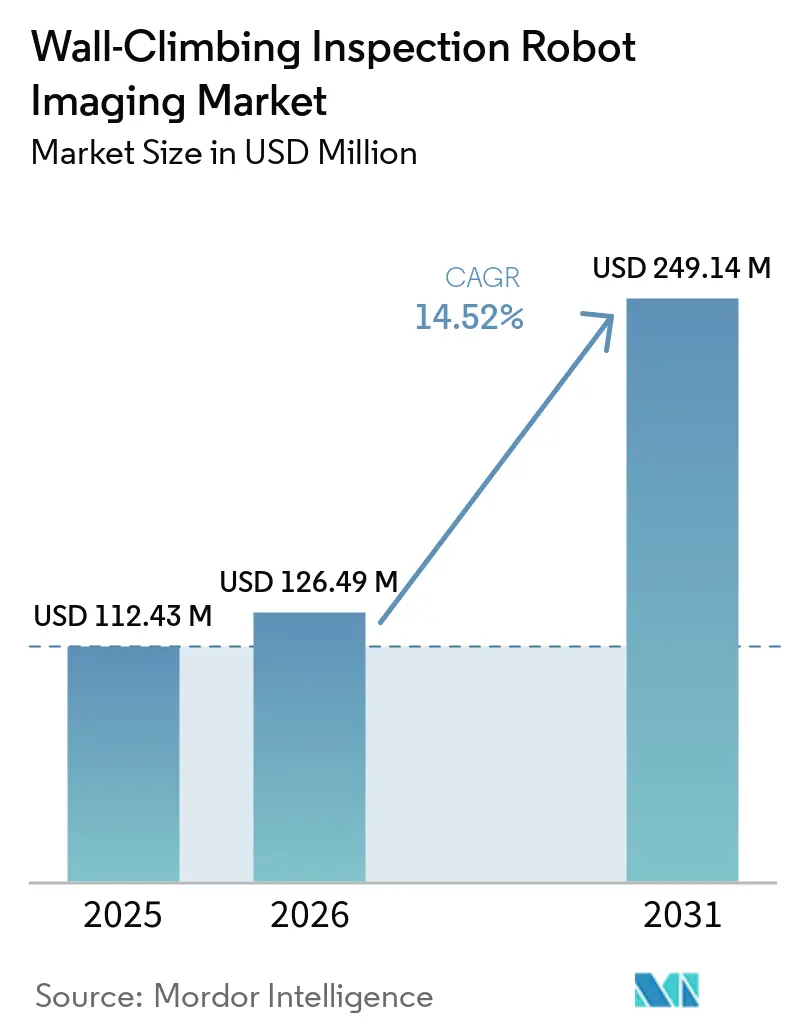
| Taille du Marché (2026) | 126.49 Millions de dollars américains |
| Taille du Marché (2031) | 249.14 Millions de dollars américains |
| Growth Rate (2026 - 2031) | 14.52 % |
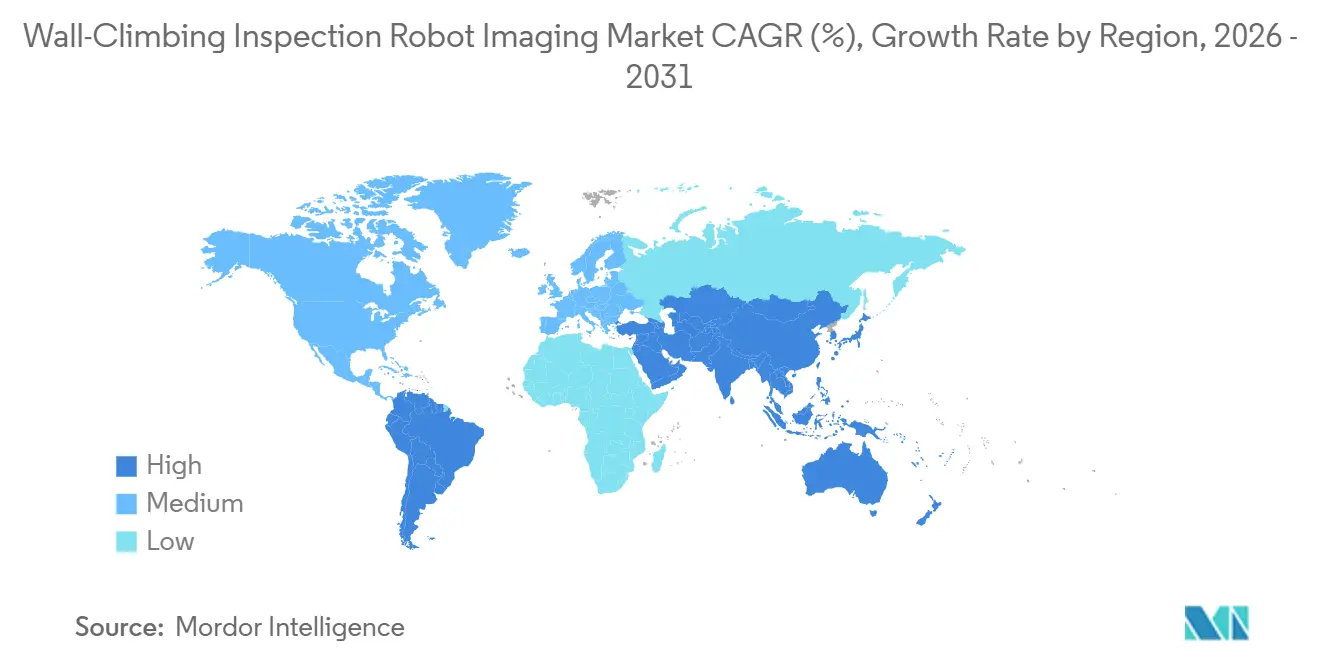
| Marché à la Croissance la Plus Rapide | Asie-Pacifique |
| Plus Grand Marché | Asie-Pacifique |
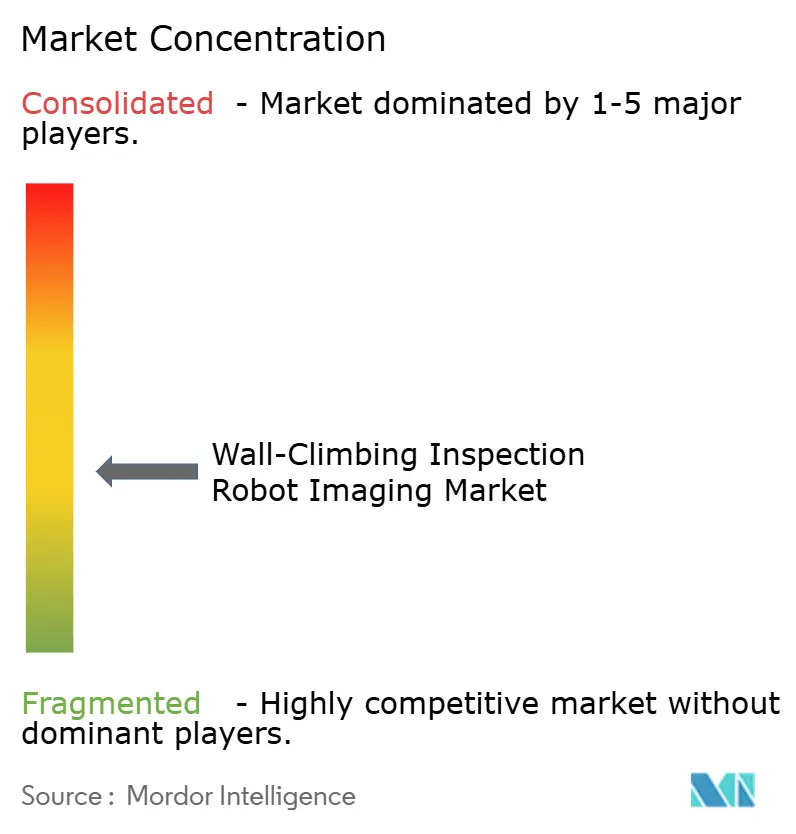
| Concentration du Marché | Moyen |
Acteurs majeurs
*Avis de non-responsabilité : les principaux acteurs sont triés sans ordre particulier Image © Mordor Intelligence. La réutilisation nécessite une attribution sous CC BY 4.0. |
|
Analyse du marché de l'imagerie pour robots d'inspection grimpants par Mordor Intelligence
La taille du marché de l'imagerie pour robots d'inspection grimpants est projetée à 112,43 millions USD en 2025, 126,49 millions USD en 2026, et devrait atteindre 249,14 millions USD d'ici 2031, avec un CAGR de 14,52 % de 2026 à 2031. Le vieillissement des actifs industriels et civils accroît le besoin d'évaluations répétables de l'état des équipements, notamment là où l'accès manuel est coûteux ou dangereux. Les propriétaires d'actifs accordent également plus de valeur aux données d'inspection pouvant soutenir la planification de la maintenance, les examens de conformité et les registres d'actifs. Le marché de l'imagerie pour robots d'inspection grimpants évolue donc au-delà d'une décision d'achat centrée sur le matériel de robot-chenille. Les fournisseurs se font de plus en plus concurrence sur leur capacité à combiner des charges utiles d'imagerie, des logiciels d'analyse et des enregistrements exploitables au sein des flux de travail d'intégrité existants. Les coûts élevés des systèmes et les surfaces d'exploitation difficiles limitent encore l'adoption parmi les petits prestataires d'inspection et dans les applications exigeantes du marché de l'imagerie pour robots d'inspection grimpants.
Principaux enseignements du rapport
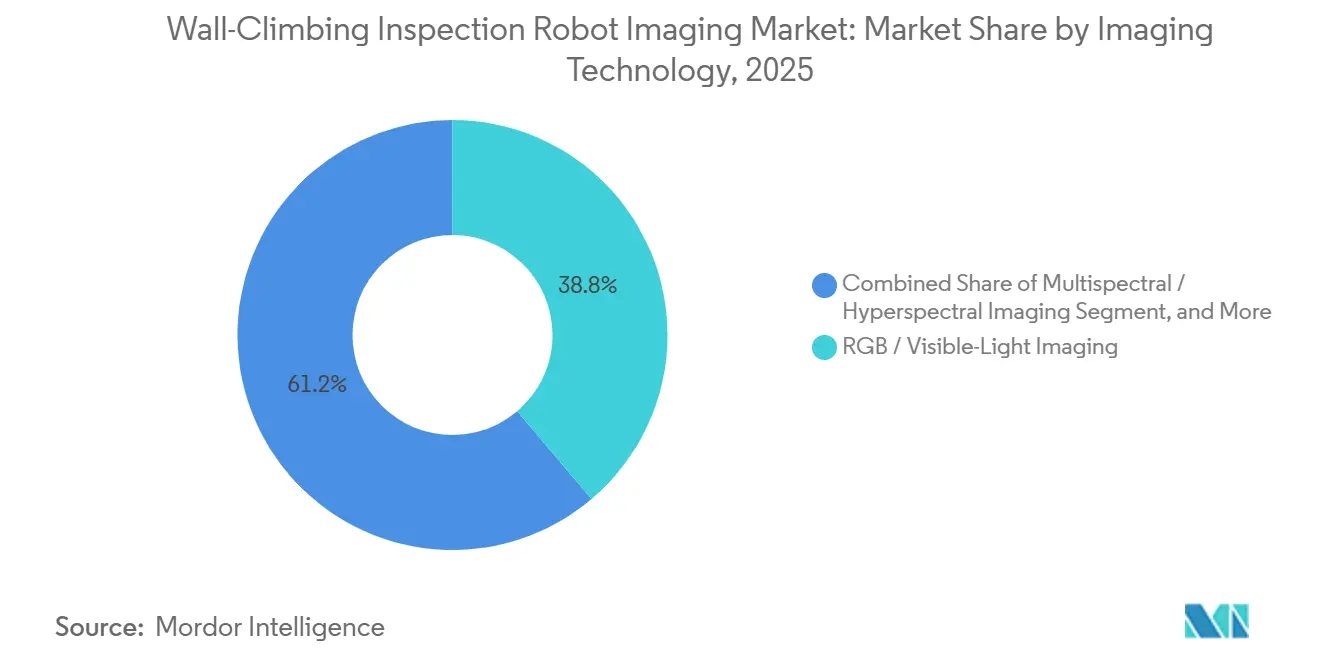
- Par technologie d'imagerie, l'imagerie RGB / lumière visible détenait 38,81 % de la part du marché de l'imagerie pour robots d'inspection grimpants en 2025, tandis que l'imagerie multispectrale / hyperspectrale devrait croître à un CAGR de 18,12 % jusqu'en 2031.
- Par systèmes d'imagerie, le matériel de caméra détenait une part de 47,71 % en 2025, tandis que le traitement d'image et les logiciels de vision par IA devraient croître à un CAGR de 16,23 % jusqu'en 2031.
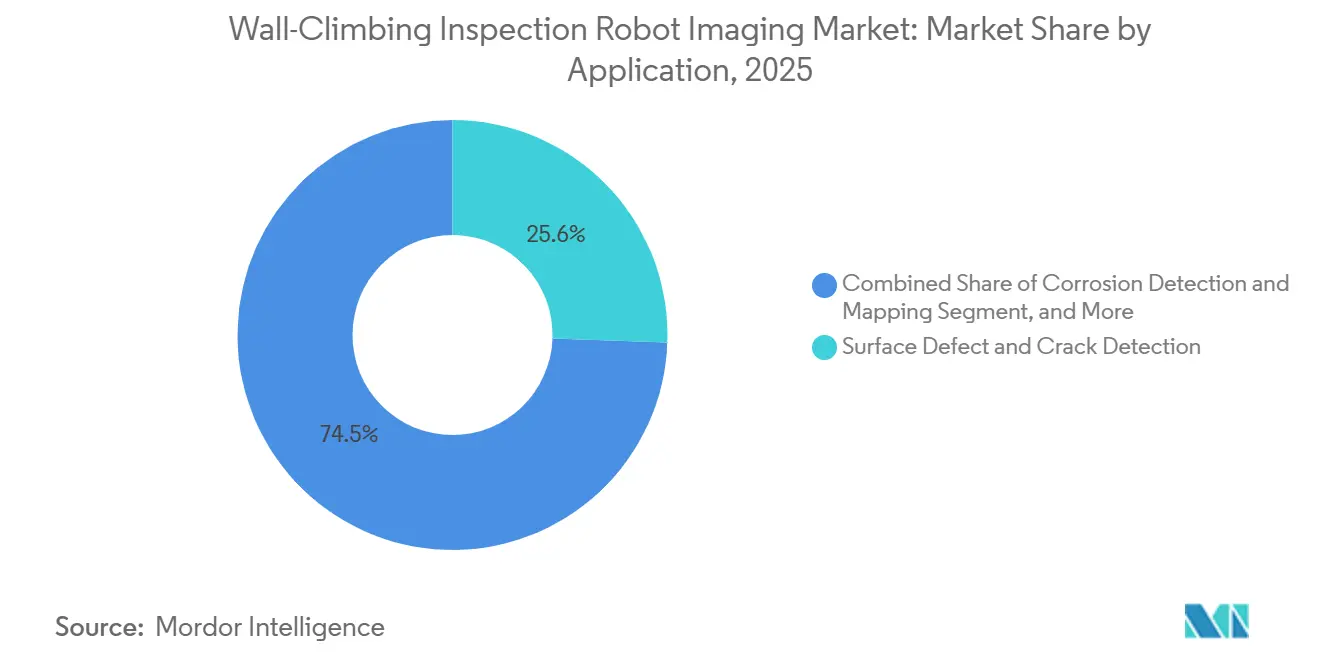
- Par application, la détection de défauts de surface et de fissures détenait une part de 25,55 % en 2025, tandis que la détection et la cartographie de la corrosion devraient croître à un CAGR de 15,67 % jusqu'en 2031.
- Par secteur d'utilisation final, le pétrole et le gaz détenaient une part de 26,61 % en 2025, tandis que les infrastructures et la construction devraient croître à un CAGR de 15,45 % jusqu'en 2031.
- Par géographie, l'Asie-Pacifique détenait une part de 31,23 % en 2025 et devrait croître à un CAGR de 15,34 % jusqu'en 2031.
Note : La taille du marché et les prévisions figurant dans ce rapport sont générées à l'aide du cadre d'estimation exclusif de Mordor Intelligence, mis à jour avec les dernières données et informations disponibles en janvier 2026.
Tendances et Analyses du Marché
Analyse de l'impact des moteurs*
| Moteur | (~) % d'impact sur les prévisions de CAGR | Pertinence géographique | Horizon temporel de l'impact |
|---|---|---|---|
| Vieillissement des infrastructures critiques et retards d'inspection | +4.2% | Mondial, avec une demande concentrée en Amérique du Nord, en Europe et en Chine | Long terme (≥ 4 ans) |
| Conformité en matière de sécurité en hauteur et réduction des risques liés aux accès par cordes | +3.0% | Amérique du Nord et Europe, avec une pertinence croissante au Moyen-Orient, en Afrique et en Asie-Pacifique | Moyen terme (2-4 ans) |
| Demande d'enregistrements numériques répétables d'intégrité des actifs | +2.5% | Mondial, porté par les opérateurs pétroliers et gaziers en Amérique du Nord, au Moyen-Orient et en Asie-Pacifique | Moyen terme (2-4 ans) |
| Expansion des charges utiles d'imagerie CND multimodale | +2.0% | Asie-Pacifique, avec expansion vers l'Amérique du Nord et l'Europe | Long terme (≥ 4 ans) |
| Contraintes de main-d'œuvre dans les métiers d'inspection en milieu dangereux | +1.6% | Amérique du Nord et Europe, avec une pertinence émergente en Asie-Pacifique | Court terme (≤ 2 ans) |
| Validation de la tomographie robotique pour cheminées et béton rugueux | +0.8% | Europe et Amérique du Nord, avec expansion vers les applications industrielles en Asie-Pacifique | Moyen terme (2-4 ans) |
| Source: Mordor Intelligence | |||
Vieillissement des infrastructures critiques et retards d'inspection
Le report de la maintenance a créé des retards d'inspection dans les centrales électriques, les raffineries, les ponts et les terminaux maritimes. L'American Society of Civil Engineers a signalé plus de 2,6 milliards USD de déficits de financement des infrastructures américaines dans son évaluation de 2025.[1]American Society of Civil Engineers, "Rapport 2025 sur l'état des infrastructures américaines," American Society of Civil Engineers, infrastructurereportcard.org Ces déficits soulignent la nécessité de disposer de données claires sur l'état des équipements avant que les propriétaires puissent prioriser les travaux de maintenance. Le marché de l'imagerie pour robots d'inspection grimpants bénéficie de la capacité des robots-chenilles à inspecter les réservoirs, les jetées et les cheminées sans travaux d'échafaudage prolongés. HausBots, EDF et ACS-Solutions ont réalisé des essais de tomographie ultrasonique robotique sur une cheminée en béton de 200 m en 2025. La démonstration a soutenu l'utilisation de relevés robotiques pour les grandes structures en béton et a apporté des preuves pratiques en faveur de programmes d'inspection à fréquence plus élevée.
Conformité en matière de sécurité en hauteur et réduction des risques liés aux accès par cordes
Le travail en hauteur reste une contrainte majeure dans la planification conventionnelle des inspections. Les exigences de l'OSHA en matière de protection contre les chutes accroissent la nécessité de contrôler l'exposition lors des travaux d'inspection. L'accès robotique peut réduire la nécessité pour le personnel de travailler sur des surfaces élevées ou difficiles d'accès. HausBots a utilisé son robot-chenille HB3 pour une inspection ultrasonique d'un four rotatif Cemex de 70 m en 2025, sans que le personnel ne travaille en hauteur pendant le relevé. Cela fait évoluer l'évaluation du seul coût des équipements vers la gestion des risques et la planification de l'accès au site. Le marché de l'imagerie pour robots d'inspection grimpants peut progresser là où les opérateurs doivent documenter des méthodes d'inspection sûres pour les actifs réglementés.[2]Yuwu Song et al., "Améliorer l'intégrité opérationnelle grâce à l'inspection robotique multimodale alimentée par l'IA," Offshore Technology Conference, doi.org
Demande d'enregistrements numériques répétables d'intégrité des actifs
Les opérateurs du pétrole et du gaz, de la production d'énergie et des activités maritimes remplacent les enregistrements papier par des données d'intégrité numériques structurées. La norme API 653 exige des inspections des réservoirs de stockage hors sol et des calculs de taux de corrosion basés sur des données d'épaisseur mesurées. Les robots peuvent collecter des images et des mesures qui alimentent ces enregistrements. Gecko Robotics et NAES ont annoncé un partenariat d'une valeur de plus de 100 millions USD en février 2025 pour déployer des robots et la plateforme Cantilever AI dans les installations électriques américaines.[3]Gecko Robotics, "NAES et Gecko annoncent un accord de 100 millions USD," Gecko Robotics, geckorobotics.com Ce modèle fait de la gestion des données un élément central du dossier d'approvisionnement. Le marché de l'imagerie pour robots d'inspection grimpants favorise les prestataires qui connectent les résultats d'inspection aux processus de gestion des actifs.
Expansion des charges utiles d'imagerie CND multimodale
Un seul robot-chenille peut de plus en plus transporter des caméras en lumière visible, des imageurs thermiques, des sondes ultrasoniques et d'autres charges utiles. Cela réduit la nécessité de déploiements séparés pour chaque méthode d'inspection. Avestec Technologies et bp ont réalisé une preuve de concept en mer en juillet 2025 en utilisant un robot-chenille magnétique livré par drone équipé de caméras et d'un capteur à transducteur acoustique électromagnétique. Le projet a démontré l'accès à une zone de colonne montante au-dessus de l'eau autrement difficile d'accès. Des recherches publiées en 2025 ont également décrit une inspection automatisée des soudures par diffraction en temps de vol sur des réservoirs sphériques à l'aide d'un robot à adhérence magnétique. Ces développements accroissent l'importance de l'intégration des charges utiles et des flux de données communs dans l'ensemble du marché de l'imagerie pour robots d'inspection grimpants.
Analyse de l'impact des freins*
| Frein | (~) % d'impact sur les prévisions de CAGR | Pertinence géographique | Horizon temporel de l'impact |
|---|---|---|---|
| Coût élevé des systèmes et exigences d'intégration spécialisée | -2.5% | Mondial, plus aigu en Amérique du Sud, au Moyen-Orient, en Afrique et dans les petites économies d'Asie-Pacifique | Moyen terme (2-4 ans) |
| Limites de fiabilité de l'état de surface et de l'adhérence | -1.8% | Mondial, particulièrement difficile dans les applications en mer, chimiques et en béton rugueux | Long terme (≥ 4 ans) |
| Responsabilité de la classification des défauts et exigences de validation par des tiers | -0.7% | Amérique du Nord et Europe, où les exigences de certification sont plus strictes | Moyen terme (2-4 ans) |
| Normes de données incohérentes entre les propriétaires d'actifs et les flux de travail CND | -0.5% | Mondial, avec plus de friction dans les pipelines multi-opérateurs et les plateformes en mer | Long terme (≥ 4 ans) |
| Source: Mordor Intelligence | |||
Coût élevé des systèmes et exigences d'intégration spécialisée
Les systèmes multimodaux avancés coûtent généralement entre 150 000 USD et plus de 500 000 USD lorsque le matériel de robot-chenille, les capteurs, les logiciels, la formation et l'intégration sont inclus. Le coût initial peut dépasser la capacité d'approvisionnement des petites entreprises d'inspection. Il crée également un processus d'approbation plus long dans les applications sensibles aux prix. La disponibilité de personnel expérimenté en CND et en intégration s'ajoute au défi. Les modèles de service et de location peuvent réduire la charge en capital initial pour les opérateurs souhaitant tester les méthodes robotiques. Le marché de l'imagerie pour robots d'inspection grimpants pourrait donc se développer en premier lieu auprès des grands propriétaires et prestataires de services capables d'absorber les coûts d'intégration.[4]American Petroleum Institute, "Norme 653," American Petroleum Institute, api.org
Limites de fiabilité de l'état de surface et de l'adhérence
Les conditions de surface restent une limite pratique au déploiement des robots-chenilles. Les systèmes magnétiques fonctionnent mieux sur de l'acier ferreux propre et peuvent perdre leur force de maintien sur des surfaces écaillées, revêtues, courbées ou endommagées. Les approches par aspiration peuvent traiter les applications en béton non ferreux et rugueux, mais restent sensibles à la contamination et aux conditions de vent. HausBots indique que son système AEROGRIP combine la technologie d'aspiration et de flux d'air pour les surfaces difficiles. Une étude sur les façades de bâtiments de 2026 a révélé que la variabilité des surfaces interrompait la locomotion lors des essais sur le terrain et a signalé une précision moyenne de segmentation des défauts de 0,775. Les propriétaires d'actifs sur le marché de l'imagerie pour robots d'inspection grimpants doivent encore planifier les interruptions d'accès, notamment dans les applications en mer, chimiques, éoliennes et en béton vieillissant.
*Nos prévisions considèrent les impacts des moteurs et des contraintes comme directionnels et non additifs. Les prévisions d'impact reflètent la croissance de référence, les effets de composition et les interactions entre variables.
Analyse des segments
Par technologie d'imagerie :
l'imagerie RGB conserve son échelle tandis que l'imagerie hyperspectrale connaît la croissance la plus rapideL'imagerie multispectrale / hyperspectrale devrait croître à un CAGR de 18,12 % jusqu'en 2031. Cette catégorie prend en charge l'analyse de surface au niveau des matériaux au-delà de l'inspection visuelle standard. Une revue de 2025 a révélé que l'imagerie hyperspectrale peut distinguer la composition des matériaux au niveau du pixel dans les applications de robots mobiles. Cette capacité peut aider à identifier la chimie de la corrosion, la dégradation des revêtements et l'infiltration d'humidité.
L'imagerie RGB / lumière visible représentait 38,81 % de la taille du marché de l'imagerie pour robots d'inspection grimpants en 2025. Elle reste largement utilisée car elle s'adapte aux systèmes de caméras établis et prend en charge des modèles de détection de défauts matures. Une étude de 2026 a signalé une erreur relative de largeur de fissure de 0,53 % pour un réseau de segmentation en temps réel embarqué sur un robot grimpant à dépression négative. L'imagerie thermique / infrarouge reste importante pour la corrosion sous isolation et le délaminage sous-surfacique. L'imagerie 3D / stéréo prend en charge la mesure de la géométrie des défauts pour les rapports d'inspection. D'autres technologies d'imagerie, notamment les approches radar et acoustiques, restent adaptées aux cas de béton armé nécessitant une évaluation plus approfondie sur le marché de l'imagerie pour robots d'inspection grimpants.


Par systèmes d'imagerie :
le matériel de caméra est en tête tandis que les logiciels de vision par IA ajoutent de la croissanceLe matériel de caméra détenait une part de 47,71 % du segment des systèmes d'imagerie en 2025. Les caméras restent la principale charge utile d'imagerie dans une large base installée de robots-chenilles grimpants. Les besoins de remplacement et le déploiement plus large soutiennent la demande pour ce composant sur le marché de l'imagerie pour robots d'inspection grimpants. Les caméras thermiques et les systèmes 3D répondent à des besoins définis tels que la détection de points chauds, la mesure structurelle et la cartographie des soudures.
Le traitement d'image et les logiciels de vision par IA devraient croître à un CAGR de 16,23 % jusqu'en 2031. Les campagnes robotiques génèrent de grands ensembles de données d'images et de capteurs nécessitant un tri et une classification automatisés. L'étude sur les façades de bâtiments de 2026 a signalé une latence de cycle d'inspection de 2,8 à 4,8 secondes pour la segmentation des défauts en temps réel. Une étude sur les coques marines de 2026 a signalé un ROC AUC de 0,97 pour un classificateur à gradient boosté qui déduisait la corrosion à partir de données d'épaisseur ultrasonique recueillies par un robot grimpant. Ces résultats rendent les performances des logiciels de plus en plus pertinentes pour le secteur de l'imagerie pour robots d'inspection grimpants. Les prestataires peuvent renforcer leur position en intégrant l'analyse aux systèmes de données d'actifs existants du propriétaire.
Par secteur d'utilisation final :
le pétrole et le gaz sont en tête tandis que les infrastructures et la construction se développent le plus rapidementLe pétrole et le gaz détenaient une part de 26,61 % en 2025. Les exigences d'inspection sont liées à la valeur et au profil de sécurité des réservoirs, des cuves, des pipelines et des infrastructures de traitement. La norme API 653 définit les besoins d'inspection des réservoirs à travers des intervalles définis et une évaluation de la corrosion basée sur l'épaisseur. Gecko Robotics et ADNOC ont formalisé 3 programmes collaboratifs en 2025 pour le déploiement de la robotique et de l'IA dans les opérations en amont et en aval.
Les infrastructures et la construction devraient croître à un CAGR de 15,45 % jusqu'en 2031. Hoban Construction a réalisé une démonstration d'un robot d'inspection de fissures de murs extérieurs basé sur l'IA avec FD Tech en mai 2026. Le système combinait 4 caméras avec des méthodes acoustiques et ultrasoniques non destructives pour détecter les emplacements et les profondeurs des fissures. Ixis a reçu l'enregistrement NETIS en janvier 2026 pour son système d'inspection de fissures murales par IA Kabekokan Doctor. L'enregistrement permet la spécification de projets d'infrastructure financés par le gouvernement japonais. Les installations de fabrication, aérospatiales et nucléaires créent une demande supplémentaire pour des configurations de robots-chenilles et de capteurs spécifiques à chaque usage sur le marché de l'imagerie pour robots d'inspection grimpants.
Analyse géographique
Marché de l'imagerie par robots d'inspection grimpants en Asie-Pacifique
L'Asie-Pacifique détenait 31,23 % de la part de marché de l'imagerie par robots d'inspection grimpants en 2025 et devrait croître à un CAGR de 15,34 % jusqu'en 2031. Le parc de réservoirs de stockage en Chine, les exigences d'inspection des ponts au Japon, l'activité de réhabilitation en Inde et les investissements dans la construction navale en Corée du Sud soutiennent une demande variée à travers la région. Le cadre NETIS du Japon peut rendre les systèmes enregistrés éligibles aux spécifications de projets financés par l'État. Didon Robotics a développé un quadrupède grimpant à aimant permanent électromagnétique et avait conclu des accords de fourniture avec 2 chantiers navals coréens et 1 client européen d'ici décembre 2025. Les fournisseurs nationaux poursuivent également des travaux d'inspection dans les applications pétrolières et gazières en Inde et au Moyen-Orient.
Marché de l'imagerie par robots d'inspection grimpants en Amérique du Nord et en Europe
L'Amérique du Nord et l'Europe sont des centres de demande à haute valeur ajoutée en raison de la maturité des services de contrôle non destructif (CND), de la densité des actifs industriels et des exigences d'inspection. Les règles de sécurité en hauteur, les cadres d'inspection des ponts et les investissements dans les infrastructures vieillissantes soutiennent la demande aux États-Unis. La marine américaine a attribué à Gecko Robotics un contrat IDIQ de cinq ans en mars 2026, d'une valeur initiale de 54 millions USD et d'un plafond de 71 millions USD, pour des activités d'inspection et de planification de la maintenance. La demande européenne inclut des applications concernant les cheminées, les tours de refroidissement et les structures offshore. HausBots a enregistré une croissance de son chiffre d'affaires de 300 % en 2025 et plus de 2 millions USD de nouveaux contrats, tout en développant sa distribution au Japon, à Singapour et en Corée du Sud.
Marché de l'imagerie par robots d'inspection grimpants au Moyen-Orient, en Afrique et en Amérique du Sud
Le Moyen-Orient, l'Afrique et l'Amérique du Sud restent des bassins de demande plus modestes, offrant des opportunités spécifiques à long terme. Les accords conclus en 2025 par ADNOC avec Gecko Robotics comprenaient le déploiement de robots et la formation de techniciens émiratis. Les champs offshore du Brésil et les infrastructures vieillissantes de pipelines et de réservoirs au Nigeria offrent des applications potentielles, grâce à des modèles de service qui réduisent les coûts de premier déploiement. Le marché de l'imagerie par robots d'inspection grimpants peut se développer dans ces régions à mesure que les prestataires démontrent des résultats fiables sur le terrain et une tarification de service viable.

Paysage concurrentiel
Le marché de l'imagerie pour robots d'inspection grimpants reste modérément fragmenté, aucune entreprise ne détenant une position dominante sur les plateformes de robots-chenilles, les charges utiles de capteurs et les logiciels. Gecko Robotics, HausBots, Invert Robotics, International Climbing Machines et Nexxis se font concurrence à travers la conception de plateformes, les approches d'adhérence et les options de service. HausBots indique que sa plateforme HB3 peut intégrer des équipements CND appartenant aux clients via son système AEROGRIP. L'axe concurrentiel se déplace vers la capacité à rendre les données d'inspection exploitables après la collecte sur le terrain.
Gecko Robotics illustre cette orientation à travers Cantilever, qui combine les données de robots, de drones et de capteurs fixes dans une plateforme d'intelligence infrastructurelle plus large. L'entreprise a levé 125 millions USD lors d'un tour de table de série D en juin 2025, atteignant une valorisation de 1,25 milliard USD. Son partenariat avec NAES relie également la collecte de données robotiques aux opérations des installations électriques. Les travaux de HausBots avec EDF et ACS-Solutions ont démontré une voie vers l'imagerie ultrasonique robotique sur de grands actifs en béton. Avestec et BP ont démontré une approche combinée drone et mini-robot-chenille pour l'inspection des colonnes montantes.
Les surfaces rugueuses, les matériaux non ferreux et les conditions de vent en mer restent des domaines où les plateformes existantes font face à des limites. Les petits prestataires poursuivent également des systèmes modulaires et des modèles d'inspection en tant que service pour des types d'actifs spécifiques sur le marché de l'imagerie pour robots d'inspection grimpants. Les fournisseurs de charges utiles CND deviennent plus concentrés à la suite des transactions d'entreprise annoncées impliquant Eddyfi et Waygate en 2026. La norme ASTM E2853/E2853M-22 reste pertinente pour les systèmes d'examen visuel à distance utilisés dans les contextes d'inspection réglementés. Le marché de l'imagerie pour robots d'inspection grimpants favorisera les acteurs capables de démontrer à la fois une fiabilité opérationnelle et des flux de travail d'inspection crédibles.
Leaders du secteur de l'imagerie pour robots d'inspection grimpants
-
Gecko Robotics, Inc.
-
HiBot Corporation
-
Invert Robotics Group Limited
-
International Climbing Machines, Inc.
-
Eddyfi Technologies Inc.
- *Avis de non-responsabilité : les principaux acteurs sont triés sans ordre particulier
Marché de l'imagerie par robots d'inspection grimpants
- Gecko Robotics, Inc.
- HiBot Corporation
- Invert Robotics Group Limited
- International Climbing Machines, Inc.
- Eddyfi Technologies Inc.
- HausBots Ltd
- Waygate Technologies GmbH
- GE Vernova Inc.
- ANYbotics AG
- Boston Dynamics, Inc.
- Deep Trekker Inc.
- CUES, Inc.
- Rausch GmbH
- Minicam Limited
- Inspector Systems GmbH
- Kummert GmbH
- NDT Global GmbH and Co. KG
- MFE Inspection Solutions, LLC
- Nexxis
- SuperDroid Robots, Inc.

Recent Industry Developments in Marché de l'imagerie par robots d'inspection grimpants
- Avril 2026 : Hexagon a annoncé l'acquisition de Waygate Technologies auprès de Baker Hughes pour environ 1,45 milliard USD, consolidant les technologies de charges utiles d'inspection par ultrasons en réseau phasé, courants de Foucault et radiographie numérique au sein de la division de mesure industrielle de Hexagon. La transaction remodèle directement la base de fournisseurs indépendants de charges utiles d'imagerie CND utilisées dans les configurations de robots grimpants.
- Mars 2026 : Gecko Robotics a signé un contrat à livraisons et quantités indéfinies de cinq ans avec la Marine américaine et la General Services Administration, débutant avec une attribution initiale de 54 millions USD et un plafond de 71 millions USD. Le contrat couvre les robots de décapage de coques et l'inspection pilotée par IA pour les destroyers de la flotte du Pacifique, les navires amphibies et les navires de combat littoral, établissant les actifs de défense comme canal d'approvisionnement structuré pour les systèmes d'imagerie grimpants.
- Février 2026 : ESAB Corporation a annoncé un accord définitif pour acquérir Eddyfi Technologies pour 1,45 milliard USD. Eddyfi devrait générer environ 270 millions USD de chiffre d'affaires et 80 millions USD d'EBITDA ajusté en 2026. La combinaison élargit le marché adressable total d'ESAB d'environ 5 milliards USD et offre un accès direct au portefeuille de robotique, de réseau phasé et de surveillance à distance d'Eddyfi pour l'inspection des actifs critiques.
- Janvier 2026 : Ixis (Japon) a reçu l'enregistrement national NETIS du ministère japonais du Territoire, des Infrastructures, des Transports et du Tourisme pour son robot d'inspection de fissures murales alimenté par IA « Kabekokan Doctor » et son système d'analyse par IA, le rendant éligible à la spécification sur les projets d'infrastructure financés par le gouvernement dans tout le Japon.


Périmètre du rapport mondial sur le marché de l'imagerie pour robots d'inspection grimpants
L'imagerie pour robots d'inspection grimpants désigne des systèmes de perception visuelle spécialisés intégrés dans des robots à adhérence magnétique, par aspiration ou par ventouse, qui capturent des données haute résolution sur des surfaces verticales et complexes, permettant la détection automatisée des défauts, l'évaluation de l'intégrité structurelle et la maintenance prédictive dans des environnements dangereux ou difficiles d'accès.
Le rapport sur le marché de l'imagerie pour robots d'inspection grimpants est segmenté par technologie d'imagerie (imagerie RGB / lumière visible, imagerie thermique / infrarouge, imagerie 3D / stéréo, imagerie multispectrale / hyperspectrale, et autres technologies d'imagerie), systèmes d'imagerie (matériel de caméra, caméras thermiques, systèmes d'imagerie 3D, accessoires d'éclairage / optiques, et traitement d'image et logiciels de vision par IA), application (détection de défauts de surface et de fissures, détection et cartographie de la corrosion, inspection des soudures, inspection des revêtements / peintures, évaluation de l'état structurel, et autres applications), secteur d'utilisation final (pétrole et gaz, production d'énergie et services publics, infrastructures et construction, marine et en mer, énergie éolienne, fabrication, et autres secteurs d'utilisation final), et géographie (Amérique du Nord, Amérique du Sud, Europe, Asie-Pacifique, Moyen-Orient et Afrique). Les prévisions du marché sont fournies en termes de valeur (USD).
| Imagerie RGB / lumière visible |
| Imagerie thermique / infrarouge |
| Imagerie 3D / stéréo |
| Imagerie multispectrale / hyperspectrale |
| Autres technologies d'imagerie |
| Matériel de caméra |
| Caméras thermiques |
| Systèmes d'imagerie 3D |
| Accessoires d'éclairage / optiques |
| Traitement d'image et logiciels de vision par IA |
| Détection de défauts de surface et de fissures |
| Détection et cartographie de la corrosion |
| Inspection des soudures |
| Inspection des revêtements / peintures |
| Évaluation de l'état structurel |
| Autres applications |
| Pétrole et gaz |
| Production d'énergie et services publics |
| Infrastructures et construction |
| Marine et en mer |
| Énergie éolienne |
| Fabrication |
| Autres secteurs d'utilisation final |
| Amérique du Nord | États-Unis | |
| Canada | ||
| Mexique | ||
| Amérique du Sud | Brésil | |
| Argentine | ||
| Reste de l'Amérique du Sud | ||
| Europe | Allemagne | |
| Royaume-Uni | ||
| France | ||
| Italie | ||
| Espagne | ||
| Reste de l'Europe | ||
| Asie-Pacifique | Chine | |
| Japon | ||
| Inde | ||
| Corée du Sud | ||
| Reste de l'Asie-Pacifique | ||
| Moyen-Orient et Afrique | Moyen-Orient | Arabie saoudite |
| Émirats arabes unis | ||
| Turquie | ||
| Reste du Moyen-Orient | ||
| Afrique | Afrique du Sud | |
| Nigéria | ||
| Reste de l'Afrique | ||
| Par technologie d'imagerie | Imagerie RGB / lumière visible | ||
| Imagerie thermique / infrarouge | |||
| Imagerie 3D / stéréo | |||
| Imagerie multispectrale / hyperspectrale | |||
| Autres technologies d'imagerie | |||
| Par systèmes d'imagerie | Matériel de caméra | ||
| Caméras thermiques | |||
| Systèmes d'imagerie 3D | |||
| Accessoires d'éclairage / optiques | |||
| Traitement d'image et logiciels de vision par IA | |||
| Par application | Détection de défauts de surface et de fissures | ||
| Détection et cartographie de la corrosion | |||
| Inspection des soudures | |||
| Inspection des revêtements / peintures | |||
| Évaluation de l'état structurel | |||
| Autres applications | |||
| Par secteur d'utilisation final | Pétrole et gaz | ||
| Production d'énergie et services publics | |||
| Infrastructures et construction | |||
| Marine et en mer | |||
| Énergie éolienne | |||
| Fabrication | |||
| Autres secteurs d'utilisation final | |||
| Par géographie | Amérique du Nord | États-Unis | |
| Canada | |||
| Mexique | |||
| Amérique du Sud | Brésil | ||
| Argentine | |||
| Reste de l'Amérique du Sud | |||
| Europe | Allemagne | ||
| Royaume-Uni | |||
| France | |||
| Italie | |||
| Espagne | |||
| Reste de l'Europe | |||
| Asie-Pacifique | Chine | ||
| Japon | |||
| Inde | |||
| Corée du Sud | |||
| Reste de l'Asie-Pacifique | |||
| Moyen-Orient et Afrique | Moyen-Orient | Arabie saoudite | |
| Émirats arabes unis | |||
| Turquie | |||
| Reste du Moyen-Orient | |||
| Afrique | Afrique du Sud | ||
| Nigéria | |||
| Reste de l'Afrique | |||


Questions clés auxquelles le rapport répond
Quelle est la taille du marché de l'imagerie pour robots d'inspection grimpants ?
Le marché s'élevait à 126,49 millions USD en 2026 et devrait atteindre 249,14 millions USD d'ici 2031 à un CAGR de 14,52 %.
Quelle technologie d'imagerie est en tête de l'inspection par robots grimpants ?
L'imagerie RGB / lumière visible était en tête avec une part de 38,81 % en 2025, car elle fonctionne avec les systèmes de caméras établis et les flux de travail de détection des défauts.
Quel composant connaît la croissance la plus rapide dans les systèmes d'inspection par robots grimpants ?
Le traitement d'image et les logiciels de vision par IA devraient croître à un CAGR de 16,23 % jusqu'en 2031, les opérateurs ayant besoin d'une analyse plus rapide des données d'inspection robotique.
Pourquoi les robots grimpants sont-ils utilisés pour l'inspection des actifs ?
Ils peuvent réduire l'exposition du personnel lors des inspections en hauteur et collecter des données d'imagerie et de mesure répétables pour les enregistrements d'intégrité.
Quel secteur d'utilisation final présente la croissance projetée la plus rapide ?
Les infrastructures et la construction devraient croître à un CAGR de 15,45 % jusqu'en 2031, soutenues par les besoins d'inspection des ponts, des bâtiments et des ouvrages civils.
Quelle région devrait connaître la croissance la plus rapide jusqu'en 2031 ?
L'Asie-Pacifique devrait croître à un CAGR de 15,34 % jusqu'en 2031, soutenue par l'activité d'inspection des actifs industriels et civils.
Dernière mise à jour de la page le:



