
Taille et part du marché des systèmes de vision pour l'étalonnage de robots
VUE D’ENSEMBLE DU MARCHÉ
| Période d'étude | 2020 - 2031 |
|---|---|
| Taille du Marché (2026) | 160.45 Millions de dollars américains |
| Taille du Marché (2031) | 291.45 Millions de dollars américains |
| Growth Rate (2026 - 2031) | 12.68 % |
| Marché à la Croissance la Plus Rapide | Moyen-Orient et Afrique |
| Plus Grand Marché | Asie-Pacifique |
| Concentration du Marché | Moyen |
Acteurs majeurs *Avis de non-responsabilité : les principaux acteurs sont triés sans ordre particulier Image © Mordor Intelligence. La réutilisation nécessite une attribution sous CC BY 4.0. | |
Analyse du marché des systèmes de vision pour l'étalonnage de robots par Mordor Intelligence
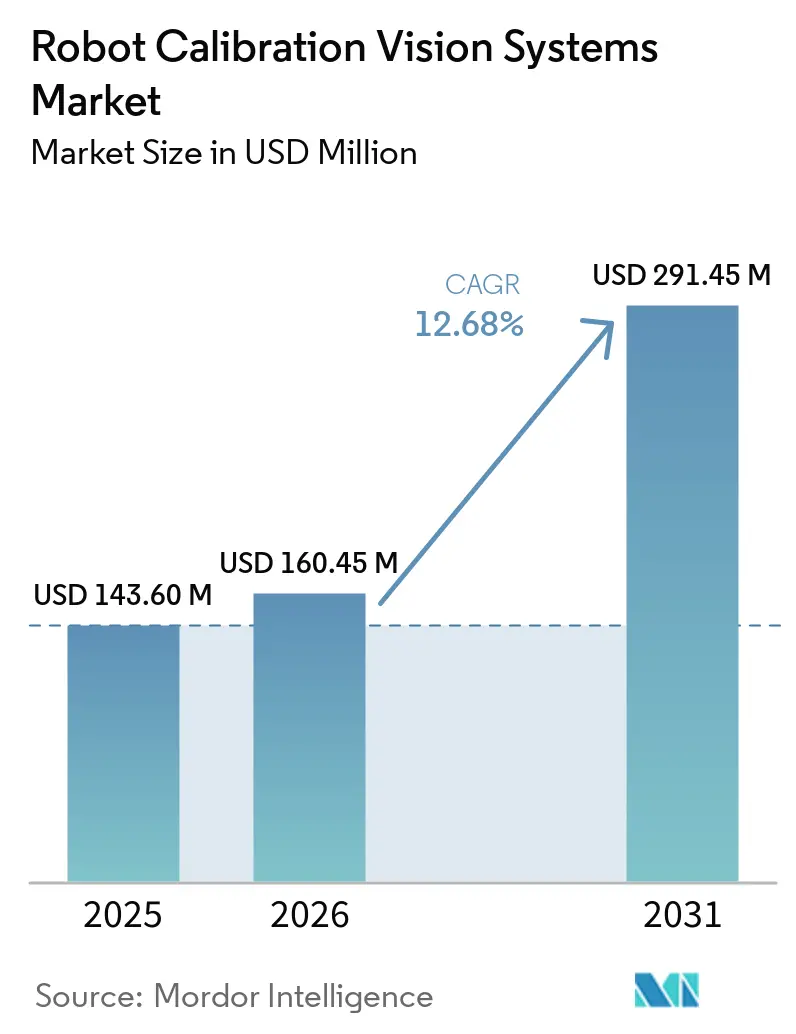
La taille du marché des systèmes de vision pour l'étalonnage de robots devrait passer de 143,60 millions USD en 2025 à 160,45 millions USD en 2026, puis à 291,45 millions USD d'ici 2031, enregistrant un CAGR de 12,68 % entre 2026 et 2031. Les investissements dans les usines intelligentes accroissent le besoin de systèmes qui maintiennent une vision robotique précise pendant la production. L'étalonnage devient une composante du contrôle qualité de la production plutôt qu'une activité de maintenance périodique. Les fabricants recherchent des tolérances d'assemblage plus strictes et des taux de défauts plus faibles dans les opérations automobiles, électroniques et logistiques. Cela soutient la demande de logiciels capables de gérer plusieurs robots, caméras et capteurs au sein d'une même cellule. Les fournisseurs répondent avec des plateformes indépendantes du matériel, de l'IA embarquée et des outils qui réduisent le travail de mise en service. Le marché des systèmes de vision pour l'étalonnage de robots est également confronté à des limitations dues aux équipements existants, aux interfaces incompatibles et à la pénurie de compétences en intégration.
Principaux enseignements du rapport
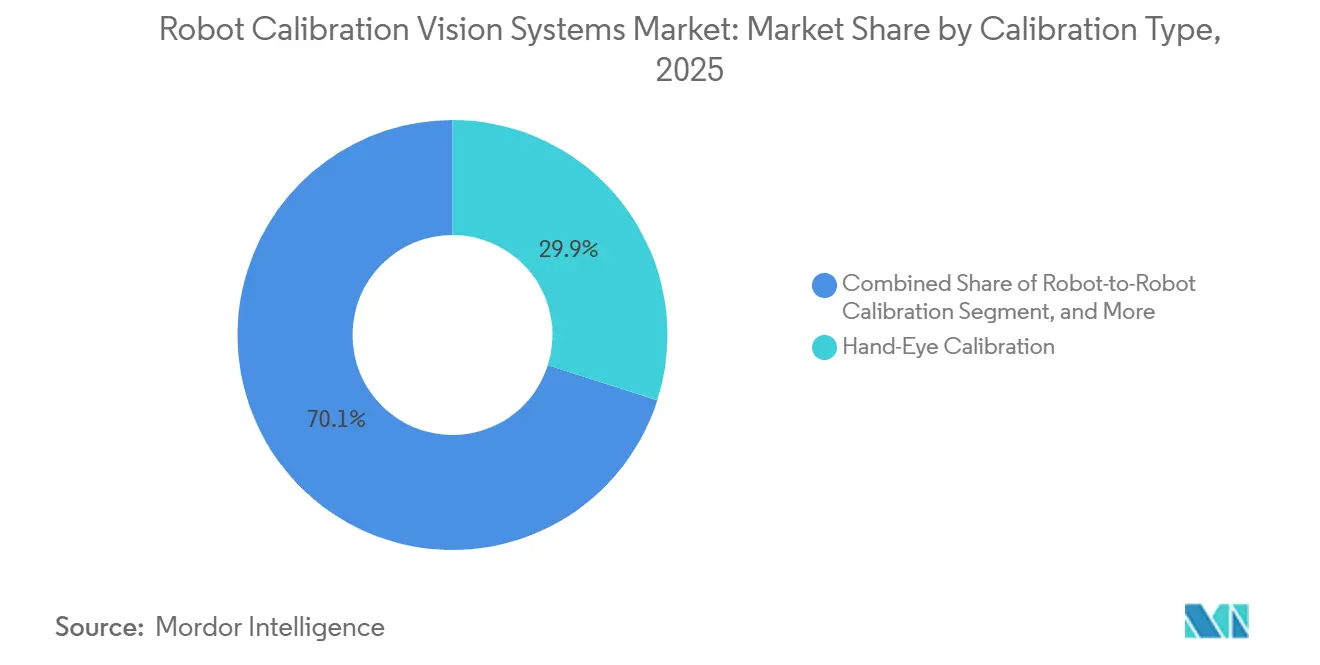
- Par type d'étalonnage, l'étalonnage main-œil détenait 29,91 % de la part du marché des systèmes de vision pour l'étalonnage de robots en 2025, tandis que l'étalonnage robot-robot devrait se développer à un CAGR de 14,23 % jusqu'en 2031.
- Par type de robot, les robots industriels détenaient 61,34 % de la part des revenus en 2025, tandis que les robots mobiles, y compris les plateformes AMR et AGV, devraient se développer à un CAGR de 18,45 % jusqu'en 2031.
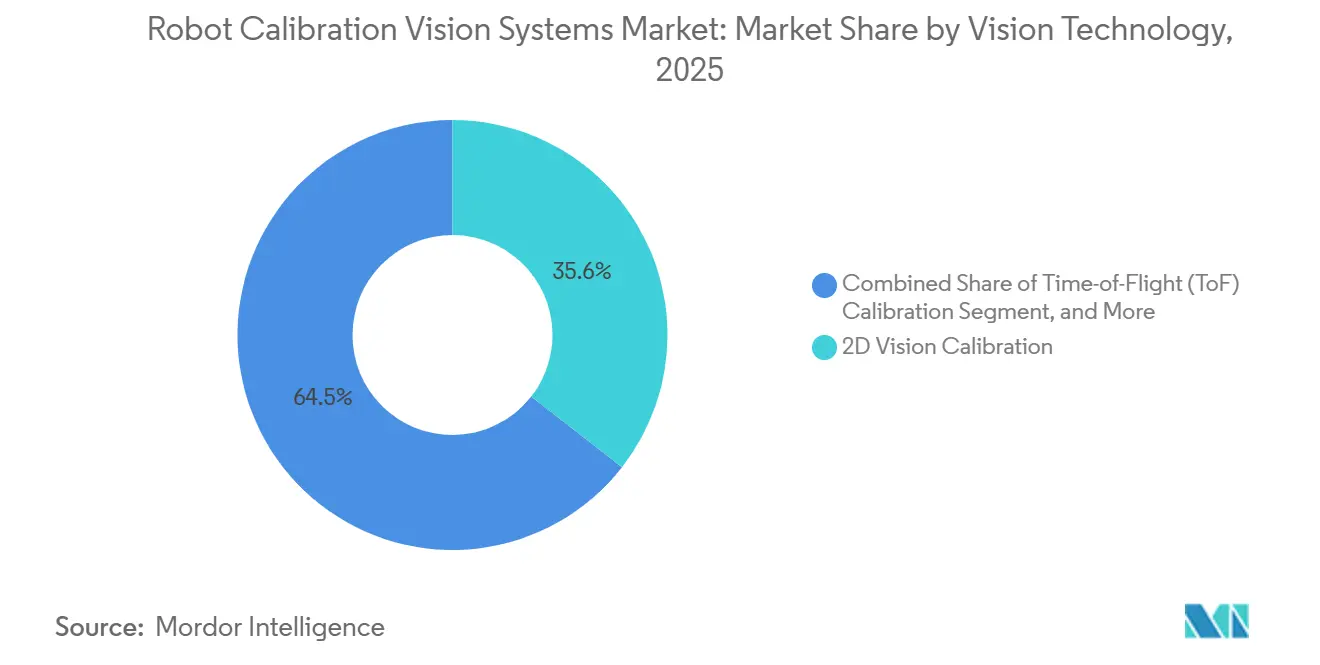
- Par technologie de vision, l'étalonnage de vision 2D représentait 35,55 % des revenus du marché des systèmes de vision pour l'étalonnage de robots en 2025, tandis que l'étalonnage par temps de vol devrait se développer à un CAGR de 16,31 % jusqu'en 2031.
- Par secteur d'utilisation final, l'automobile et la mobilité représentaient 28,55 % des revenus en 2025, tandis que la logistique et l'entreposage devraient se développer à un CAGR de 15,89 % jusqu'en 2031.
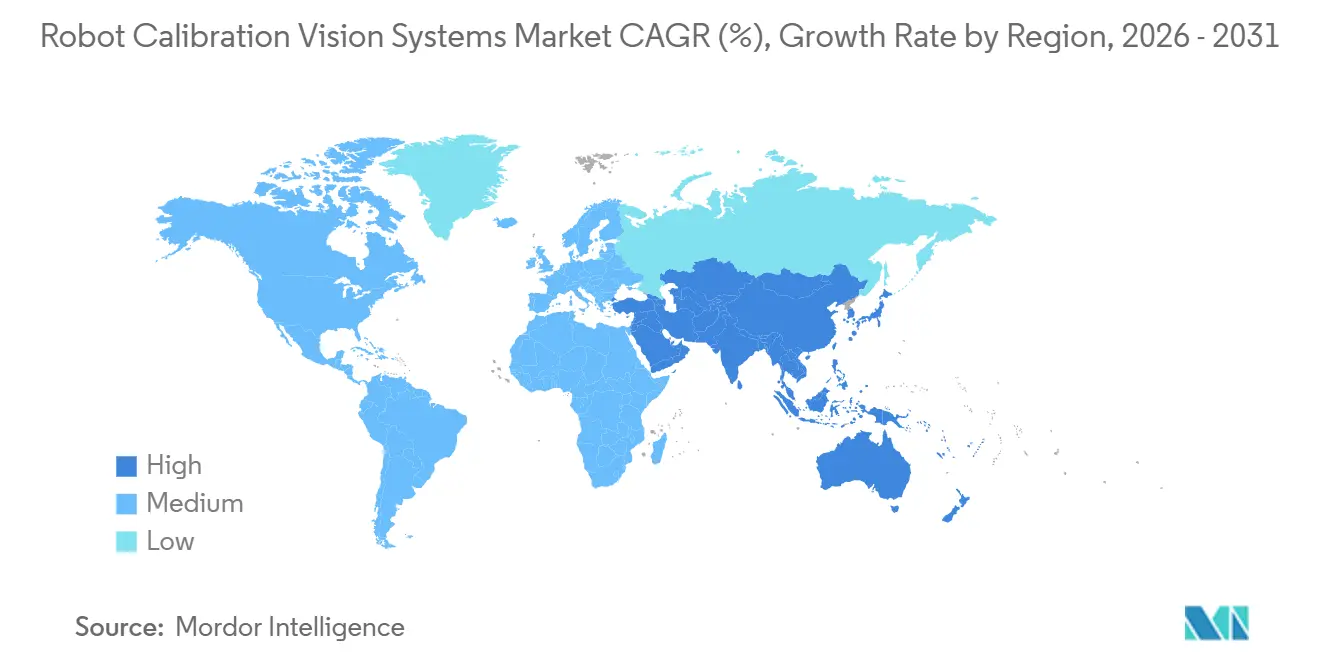
- Par géographie, l'Asie-Pacifique détenait 38,72 % de la part des revenus du marché des systèmes de vision pour l'étalonnage de robots en 2025, tandis que le Moyen-Orient et l'Afrique devraient se développer à un CAGR de 14,52 % jusqu'en 2031.
Note : La taille du marché et les prévisions figurant dans ce rapport sont générées à l'aide du cadre d'estimation exclusif de Mordor Intelligence, mis à jour avec les dernières données et informations disponibles en janvier 2026.
Tendances et perspectives mondiales du marché des systèmes de vision pour l'étalonnage de robots
Analyse de l'impact des moteurs*
| Moteur | (~) % d'impact sur les prévisions de CAGR | Pertinence géographique | Horizon temporel de l'impact |
|---|---|---|---|
| Expansion de la robotique guidée par vision dans les usines intelligentes | +3.2% | Mondial, concentré en Asie-Pacifique et en Amérique du Nord | Court terme (≤ 2 ans) |
| Adoption de la vision 3D assistée par IA pour l'assemblage complexe | +2.8% | Amérique du Nord et Europe, en expansion vers l'Asie-Pacifique | Moyen terme (2-4 ans) |
| Croissance des robots collaboratifs et des robots mobiles autonomes | +2.4% | Mondial | Moyen terme (2-4 ans) |
| Demande d'inspection haute précision et de fabrication zéro défaut | +1.8% | Amérique du Nord et Europe, avec une pertinence croissante en Asie-Pacifique | Court terme (≤ 2 ans) |
| Étalonnage automatisé pour les cellules multi-caméras et multi-capteurs | +1.4% | Amérique du Nord, Europe et Asie-Pacifique | Moyen terme (2-4 ans) |
| Logiciels de vision auto-étalonnants dans les installations existantes | +0.9% | Europe et Amérique du Nord | Long terme (≥ 4 ans) |
| Source: Mordor Intelligence | |||
Expansion de la robotique guidée par vision dans les usines intelligentes
Les projets d'usines intelligentes créent une nouvelle demande pour le marché des systèmes de vision pour l'étalonnage de robots et augmentent l'activité de mise à niveau dans les parcs existants. Une densité de robots plus élevée réduit le temps disponible pour l'étalonnage manuel dans une cellule de production. Les fabricants s'orientent donc vers un étalonnage coordonné de plusieurs robots et capteurs. ABB a lancé OmniCore EyeMotion en septembre 2025, permettant aux robots alimentés par OmniCore d'utiliser des caméras et des capteurs tiers pour des applications 2D et 3D en temps réel. ABB a déclaré que le système réduisait le temps de mise en service jusqu'à 90 % par rapport aux solutions personnalisées.[1]ABB Ltd., "ABB Robotics Launches OmniCore EyeMotion for Vision-Powered Autonomy," ABB Ltd., new.abb.com L'iiQKA.AI Vision de KUKA combinait l'étalonnage de caméra, l'étalonnage du système et la formation assistée par IA dans un seul flux de travail par glisser-déposer.
Adoption de la vision 3D assistée par IA pour l'assemblage complexe
La vision 3D assistée par IA introduit des exigences d'étalonnage de profondeur dans les systèmes 2D établis sur le marché des systèmes de vision pour l'étalonnage de robots. Cela est important pour les tâches d'assemblage avec une géométrie de pièce variable et des positions de travail changeantes. ABB et NVIDIA ont annoncé RobotStudio HyperReality en mars 2026, combinant les bibliothèques NVIDIA Omniverse avec la technologie ABB Absolute Accuracy. ABB a rapporté que la technologie réduisait les erreurs de positionnement de 8-15 mm dans les systèmes non étalonnés à 0,5 mm, tandis que Foxconn a piloté le premier cas d'utilisation à 99 % de précision. Une étude de fabrication de 2026 a décrit la méthode 3DVAC-HiPRoM, qui utilisait un tableau d'étalonnage pour l'alignement grossier et une tige flexible pour l'alignement affiné.[2]Scientific Reports, "Vision-Guided Robotic Pick-and-Place with Variable Focal Length Optics: Mathematical Modelling, Illumination Optimisation, and Sub-Millimetre Accuracy Assessment," Nature, nature.com Ces approches soutiennent la demande de plateformes logicielles pouvant accueillir des méthodes d'étalonnage spécifiques aux tâches.
Croissance des robots collaboratifs et des robots mobiles autonomes
Les cobots et les AMR opèrent dans des environnements moins fixes que les robots industriels conventionnels. Leurs caméras et capteurs doivent conserver une référence spatiale commune pendant que l'équipement se déplace et que les conditions changent. Cela rend l'étalonnage continu plus pertinent pour le marché des systèmes de vision pour l'étalonnage de robots. Yaskawa a annoncé le système de robot agentique MOTOMAN NEXT en juillet 2026 avec vision artificielle intégrée, planification de trajectoire et détection de force. Les déploiements dans les secteurs alimentaire, des boissons et pharmaceutique peuvent nécessiter un étalonnage supplémentaire après que les cycles de nettoyage à grande eau déplacent les positions des caméras. Une étude de 2025 a rapporté une répétabilité inférieure à 0,1 mm en position et 0,3 mrad en orientation en utilisant une approche d'asservissement visuel auto-réfléchissant.
Demande d'inspection haute précision et de fabrication zéro défaut
Les exigences de qualité font entrer l'étalonnage dans la vérification régulière de la production pour le marché des systèmes de vision pour l'étalonnage de robots. Les installations automobiles, aérospatiales et de dispositifs médicaux ont besoin d'une précision et d'une répétabilité documentées. Une revue de 2026 a constaté que les systèmes de vision par apprentissage automatique dépassaient 95 % de précision de détection des défauts, certaines implémentations contrôlées atteignant 98-100 %. La même revue a constaté que 77 % des implémentations restaient au stade prototype ou pilote. Cognex a lancé l'In-Sight 3900 en mai 2026 avec des vitesses d'inspection jusqu'à 4 fois plus rapides que les systèmes de génération précédente et des résolutions allant jusqu'à 25 MP. Les exigences de mesure ISO 9283 rendent également les enregistrements d'étalonnage traçables pertinents pour les environnements de production réglementés.[3]MDPI Sensors, "Machine Learning-Powered Vision for Robotic Inspection in Smart Manufacturing," MDPI Sensors, mdpi.com
Analyse de l'impact des freins*
| Frein | (~) % d'impact sur les prévisions de CAGR | Pertinence géographique | Horizon temporel de l'impact |
|---|---|---|---|
| Coûts d'intégration élevés avec les lignes de production existantes | -2.4% | Mondial, en particulier en Amérique du Sud, au Moyen-Orient et en Afrique, et dans le reste de l'Europe | Long terme (≥ 4 ans) |
| Pénurie d'expertise en intégration de vision robotique | -1.8% | Mondial, avec des lacunes critiques au Moyen-Orient et en Afrique et en Amérique du Sud | Moyen terme (2-4 ans) |
| Dérive d'étalonnage due aux variations thermiques, mécaniques et optiques | -1.1% | Mondial, plus prononcé dans les installations automobiles et électroniques à haut débit | Moyen terme (2-4 ans) |
| Normes d'interopérabilité fragmentées entre robots, caméras et logiciels | -0.9% | Mondial | Long terme (≥ 4 ans) |
| Source: Mordor Intelligence | |||
Coûts d'intégration élevés avec les lignes de production existantes
Les lignes de production existantes peuvent coûter plus cher à intégrer que le matériel d'étalonnage lui-même. Les contrôleurs propriétaires, les protocoles de bus de terrain incompatibles et la logique PLC fixe augmentent les exigences d'ingénierie. L'établissement de cadres de coordonnées caméra-robot peut également retarder le déploiement dans les cellules utilisant plusieurs marques de robots. ABB a déclaré que RobotStudio HyperReality pourrait réduire les coûts de configuration et de mise en service jusqu'à 40 % grâce à la conception, aux tests et à l'optimisation virtuels. Cet avantage s'applique aux installations utilisant des contrôleurs de génération OmniCore, laissant les installations plus anciennes avec moins d'options. Cette contrainte limite l'adoption des systèmes de vision pour l'étalonnage de robots en Amérique du Sud, au Moyen-Orient et en Afrique, où la couverture des intégrateurs et le support des équipementiers sont moins étendus.
Pénurie d'expertise en intégration de vision robotique
Le déploiement des systèmes de vision pour l'étalonnage de robots nécessite des connaissances en optique, en alignement mécanique et en configuration logicielle. Cette combinaison est plus difficile à trouver que les compétences générales en programmation de robots. Une étude de 2026 a constaté que les performances dépendaient de l'éclairage, de la longueur focale et des paramètres d'étalonnage main-œil, atteignant une erreur de reprojection de 0,12 pixel et une incertitude de position de 0,450 mm dans sa meilleure configuration. La série FH d'OMRON utilise une IA auto-apprenante pour sélectionner les images d'entraînement et développer des modèles d'inspection. KUKA propose des outils de glisser-déposer pour l'étalonnage de caméra et de système. Ces outils facilitent la configuration initiale, mais la recalibration sur le terrain et la gestion de la dérive nécessitent toujours du personnel expérimenté.
*Nos prévisions considèrent les impacts des moteurs et des contraintes comme directionnels et non additifs. Les prévisions d'impact reflètent la croissance de référence, les effets de composition et les interactions entre variables.
Analyse des segments
Par type d'étalonnage : les systèmes main-œil sont en tête tandis que la demande multi-robots croît
L'étalonnage main-œil représentait 29,91 % des revenus en 2025. Il est utilisé dans les tâches de prise et de dépose, de prélèvement en bac, de soudage et d'assemblage qui montent des caméras sur un poignet ou une bride de robot. La caméra se déplace avec l'effecteur terminal, ce qui aide à préserver sa relation spatiale avec l'outil. Cependant, les changements d'outillage ou les impacts mécaniques peuvent nécessiter un réétalonnage. Le marché des systèmes de vision pour l'étalonnage de robots bénéficie de l'utilisation établie de cette technique dans les tâches courantes guidées par vision.
L'étalonnage robot-robot devrait croître à un CAGR de 14,23 % jusqu'en 2031. Les usines automobiles et électroniques utilisent davantage de cellules de travail où les robots transfèrent des pièces directement entre les stations. Cela rend la relation positionnelle entre les robots aussi importante que la précision indépendante de chaque robot. Hexagon a lancé SARCA en juillet 2026 pour les routines multi-zones et multi-outils qui améliorent la précision de positionnement absolu des robots industriels jusqu'à 10 fois. Cela élargit l'opportunité du marché des systèmes de vision pour l'étalonnage de robots pour les configurations robot-monde, TCP et multi-caméras.


Par type de robot : les robots industriels conservent leur échelle tandis que les robots mobiles se développent
Les robots industriels représentaient 61,34 % des revenus en 2025, leur conférant la plus grande part du marché des systèmes de vision pour l'étalonnage de robots. Leur base installée couvre la production de carrosseries automobiles, l'assemblage électronique et la manutention de matériaux lourds. Une grande partie de cette demande provient du réétalonnage, des mises à niveau logicielles et des remplacements plutôt que de nouvelles installations. Les modèles Delta et SCARA sont importants pour les travaux de prise et de dépose rapides dans l'emballage alimentaire et pharmaceutique. Les cobots sont également de plus en plus utilisés pour la surveillance de machines, l'inspection et les tâches de préparation de commandes.
Les robots mobiles devraient croître à un CAGR de 18,45 % jusqu'en 2031. Les AMR doivent combiner les informations provenant de caméras RGB, de capteurs LiDAR, ToF et ultrasoniques dans un référentiel de coordonnées commun. Les vibrations, la flexion du châssis et les collisions peuvent déplacer ces capteurs pendant l'utilisation. Cela crée une exigence continue de surveillance embarquée sur le marché des systèmes de vision pour l'étalonnage de robots, plutôt que de s'appuyer uniquement sur un étalonnage planifié. Le MOTOMAN NEXT de Yaskawa démontre comment la vision, la planification de trajectoire et la détection de force sont intégrées dans la plateforme robotique.[4]Yaskawa Electric Corporation, "MOTOMAN NEXT AI Robot's Agentic Robot System Powered by Gemini Robotics," Yaskawa Electric Corporation, yaskawa-global.com
Par technologie de vision : l'étalonnage 2D est en tête tandis que le ToF gagne en utilisation
L'étalonnage de vision 2D représentait 35,55 % des revenus en 2025. Il est utilisé pour l'inspection de surfaces planes, la lecture de codes-barres et les tâches de prise et de dépose planaires. Le segment bénéficie d'algorithmes d'étalonnage établis et de caméras monochromes et couleur à moindre coût. Il reste également un point d'entrée pratique pour les fabricants souhaitant ajouter un guidage par vision aux cellules robotiques. Cette base établie soutient le marché des systèmes de vision pour l'étalonnage de robots tandis que les systèmes stéréo 3D et à lumière structurée répondent aux exigences d'inspection dimensionnelle et de prélèvement en bac.
L'étalonnage ToF devrait croître à un CAGR de 16,31 % jusqu'en 2031. Il prend en charge la localisation des AMR, la surveillance de l'espace de travail des cobots et les applications de sécurité nécessitant des informations de profondeur en temps réel. Cognex a lancé le contrôleur de vision In-Sight 6900 alimenté par NVIDIA Jetson en avril 2026 pour une inférence complexe en périphérie de production. FARO CREAFORM a également publié des algorithmes de traitement DTEX affinés pour son portefeuille de sondes laser linéaires en avril 2026. L'étalonnage laser et de scanner 3D reste pertinent pour les applications de métrologie, aérospatiales et énergétiques.
Par secteur d'utilisation final : l'automobile est en tête tandis que la logistique accélère
L'automobile et la mobilité représentaient 28,55 % des revenus en 2025. Les lignes de modules et de packs de batteries pour véhicules électriques nécessitent un guidage par vision précis pour les contrôles de polarité, l'inspection dimensionnelle et la distribution d'adhésif. La production électronique et de semi-conducteurs nécessite également un étalonnage pour maintenir la précision spatiale lors des cycles thermiques et des vibrations. Ces utilisations maintiennent l'automobile au cœur du marché des systèmes de vision pour l'étalonnage de robots. Les applications aérospatiales, de fabrication générale, pharmaceutiques et de dispositifs médicaux ont des exigences de précision différentes, tandis que les fournisseurs aérospatiaux et de dispositifs médicaux utilisent de plus en plus des processus accrédités ISO 17025 pour la qualification.
La logistique et l'entreposage devraient croître à un CAGR de 15,89 % jusqu'en 2031. Les grandes flottes d'AMR introduisent des variations dans les types de capteurs et les versions de micrologiciels, ce qui peut créer des risques d'étalonnage au niveau de la flotte. Siemens, Universal Robots et Zivid ont démontré une solution d'exécution multi-fournisseurs en mars 2024 combinant SIMATIC Robot Pick AI, un cobot UR20 et des caméras 3D Zivid. Les sites alimentaires, des boissons et pharmaceutiques nécessitent également un réétalonnage fréquent car le nettoyage à grande eau et les changements de température affectent les équipements. Les systèmes montés sur robot restent courants dans l'assemblage de précision, tandis que les systèmes mobiles gagnent en utilisation dans la logistique et la fabrication grand format.
Analyse géographique
L'Asie-Pacifique détenait 38,72 % de la part du marché des systèmes de vision pour l'étalonnage de robots en 2025. La Chine, le Japon et la Corée du Sud ont une forte concentration d'installations de robots industriels. Les programmes de fabrication intelligente de la Chine soutiennent les investissements dans l'automatisation guidée par vision. La base d'équipementiers japonais, comprenant FANUC, Yaskawa et OMRON, soutient les mises à niveau continues des systèmes. La fabrication de semi-conducteurs et d'écrans en Corée du Sud nécessite une vérification régulière de l'étalonnage pour l'inspection sub-micronique.
L'Amérique du Nord a maintenu une position significative sur le marché des systèmes de vision pour l'étalonnage de robots en 2025, portée par la fabrication de véhicules électriques, l'assemblage aérospatial et l'automatisation logistique. Les États-Unis abritent Cognex et Teledyne Technologies, qui soutiennent tous deux le développement de systèmes de vision IA embarqués. La relocalisation de la fabrication électronique et de défense crée une demande dans des installations nouvelles et réaménagées. L'Europe dispose de capacités établies en vision artificielle et en métrologie grâce à KUKA, SICK, Basler, Hexagon et ABB. Les constructeurs automobiles allemands soutiennent la demande de systèmes multi-caméras et à lumière structurée pour l'assemblage de carrosseries et de groupes motopropulseurs pour véhicules électriques.
Le Moyen-Orient et l'Afrique devraient croître à un CAGR de 14,52 % jusqu'en 2031. Les projets de fabrication liés à Vision 2030 en Arabie saoudite et les programmes d'automatisation des Émirats arabes unis soutiennent de nouveaux déploiements. L'Afrique du Sud et le Nigéria ajoutent des capacités d'assemblage automobile et logistique, tandis que le Brésil est le principal centre de demande en Amérique du Sud, et l'automatisation agroindustrielle de l'Argentine ajoute une demande plus modeste. Cette expansion régionale soutient le marché des systèmes de vision pour l'étalonnage de robots, bien que la couverture limitée des intégrateurs locaux et la dépendance au support des équipementiers étrangers continuent de limiter l'adoption.

Paysage concurrentiel
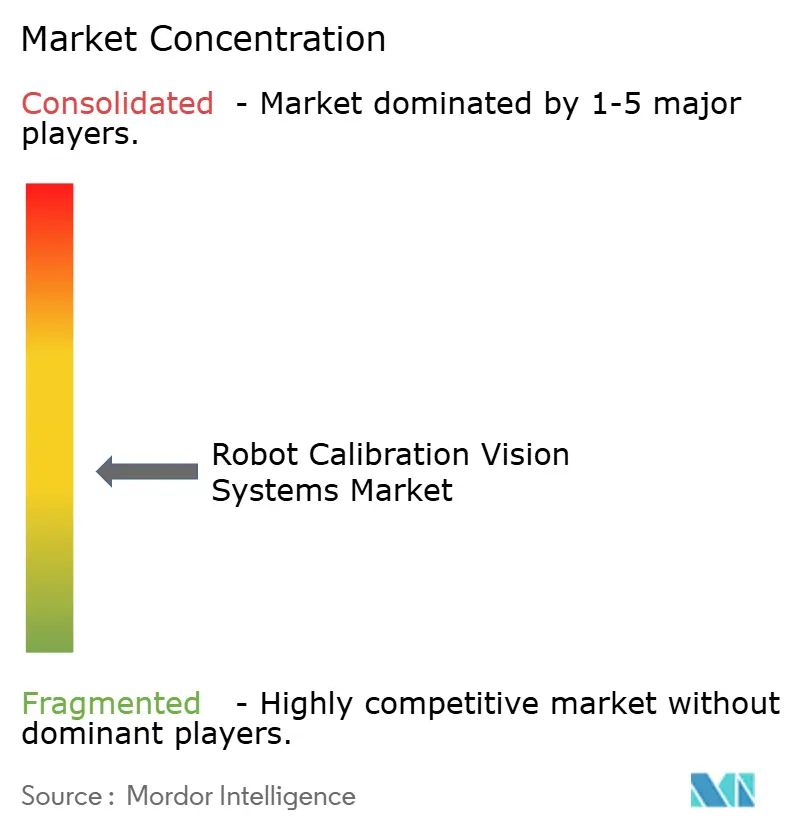
Le marché des systèmes de vision pour l'étalonnage de robots est modérément fragmenté entre les équipementiers en robotique, les spécialistes de la vision et les fournisseurs de métrologie. ABB, Cognex, Hexagon, FANUC, SICK et KEYENCE se font concurrence par leurs capacités matérielles, logicielles et d'intégration. ABB développe ses offres OmniCore EyeMotion et RobotStudio HyperReality autour de flux de travail de vision et d'étalonnage réutilisables. Cognex étend son approche du cloud à la périphérie via OneVision et des produits de vision IA embarqués. Hexagon utilise SARCA et SpatialAnalyzer pour cibler la précision robotique traçable dans des environnements de production exigeants.
Hexagon a présenté SARCA en juillet 2026 pour améliorer la précision de positionnement absolu des robots industriels jusqu'à 10 fois grâce à un étalonnage multi-zones. Cognex a lancé l'In-Sight 3900 en mai 2026 avec une résolution de 25 MP et des vitesses d'inspection jusqu'à 4 fois plus rapides que les systèmes de génération précédente. FANUC utilise sa base installée pour étendre les fonctions iRVision en outils d'étalonnage embarqués, tandis que Photoneo, LMI Technologies et MVTec sont en concurrence sur le marché des systèmes de vision pour l'étalonnage de robots, où la qualité de profondeur et la flexibilité algorithmique sont importantes. L'approche brevetée de SICK combine les données de caméra et de LiDAR à l'aide de tableaux d'étalonnage.
La compensation de dérive en temps réel reste un besoin dans les cellules à haut débit. La dilatation thermique, l'usure mécanique et la variation optique peuvent introduire des erreurs pendant la production. L'étalonnage périodique hors ligne ne répond pas pleinement à ces conditions changeantes. Une étude de 2025 a décrit un système de compensation de positionnement par vision artificielle pour les robots industriels. Le marché des systèmes de vision pour l'étalonnage de robots récompense donc les fournisseurs qui combinent précision, déploiement simplifié et surveillance continue.
Leaders du secteur des systèmes de vision pour l'étalonnage de robots
Cognex Corporation
KEYENCE CORPORATION
SICK AG
Basler AG
Teledyne Technologies Incorporated
- *Avis de non-responsabilité : les principaux acteurs sont triés sans ordre particulier

Développements récents du secteur
- Septembre 2026 : Hexagon AB a annoncé HYPERSCAN SR, un scanner 3D de suivi optique entièrement sans fil conçu pour une intégration directe sur les cobots et les robots industriels, avec sa première mondiale prévue à l'IMTS 2026, du 14 au 19 septembre à Chicago. Le système prend en charge plusieurs modes de numérisation, notamment la capture d'éclat de trou et la détection de bords, et il rejoint la série HYPERSCAN pour répondre aux exigences d'inspection automatisée à haut débit pour les applications sur robots montés sur cobot et sur robots fixes.
- Juillet 2026 : Hexagon Manufacturing Intelligence a lancé SARCA, SpatialAnalyzer Robot Calibration Appliance, un dispositif d'étalonnage de robot dédié qui améliore la précision de positionnement absolu des robots industriels jusqu'à 10 fois grâce à des routines d'étalonnage multi-zones et multi-outils. Associé à SpatialAnalyzer 2026.1, qui introduit la connectivité client OPC UA pour l'intégration de métrologie en temps réel dans les flux de travail de production, SARCA cible les applications aérospatiales, énergétiques et de fabrication à grande échelle nécessitant une précision de positionnement robotique traçable.
- Juillet 2026 : Hexagon Manufacturing Intelligence a lancé SARCA, SpatialAnalyzer Robot Calibration Appliance, un dispositif d'étalonnage de robot dédié qui améliore la précision de positionnement absolu des robots industriels jusqu'à 10 fois grâce à des routines d'étalonnage multi-zones et multi-outils. Associé à SpatialAnalyzer 2026.1, qui introduit la connectivité client OPC UA pour l'intégration de métrologie en temps réel dans les flux de travail de production, SARCA cible les applications aérospatiales, énergétiques et de fabrication à grande échelle nécessitant une précision de positionnement robotique traçable.
- Mai 2026 : Cognex Corporation a lancé le système de vision In-Sight 3900, une plateforme de vision IA embarquée en périphérie entièrement intégrée alimentée par Qualcomm Dragonwing, offrant des vitesses d'inspection jusqu'à 4 fois plus rapides que les systèmes de génération précédente à une résolution allant jusqu'à 25 MP. Intégrée à Cognex OneVision pour la formation de modèles centralisée du cloud à la périphérie et le déploiement multi-sites, la plateforme permet aux fabricants de mettre à jour les modèles d'inspection étalonnés de manière centralisée tout en les exécutant localement à la vitesse de la ligne de production.


Périmètre du rapport mondial sur le marché des systèmes de vision pour l'étalonnage de robots
Les systèmes de vision pour l'étalonnage de robots sont des solutions de mesure optique et de logiciels spécialisés qui améliorent la précision absolue et la répétabilité des bras robotiques en corrigeant les erreurs cinématiques, en alignant les référentiels de coordonnées entre les robots et les capteurs, et en déterminant avec précision les points centraux des outils pour des applications industrielles de haute précision.
Le rapport sur le marché des systèmes de vision pour l'étalonnage de robots est segmenté par type d'étalonnage (étalonnage robot-monde, étalonnage main-œil, étalonnage du point central de l'outil (TCP), étalonnage robot-robot, et étalonnage multi-caméras / multi-capteurs), type de robot (robots industriels, robots collaboratifs (cobots), robots mobiles (AMR/AGV), robots Delta / SCARA, et autres types de robots), technologie de vision (étalonnage de vision 2D, étalonnage de vision stéréo 3D, étalonnage 3D à lumière structurée, étalonnage par temps de vol (ToF), étalonnage laser / scanner 3D, et autres technologies de vision), secteur d'utilisation final (automobile et mobilité, électronique et semi-conducteurs, fabrication générale, aérospatiale et défense, alimentation et boissons, pharmaceutique et dispositifs médicaux, logistique et entreposage, et autres secteurs d'utilisation final), et géographie (Amérique du Nord, Amérique du Sud, Europe, Asie-Pacifique, Moyen-Orient et Afrique). Les prévisions du marché sont fournies en termes de valeur (USD).
| Étalonnage robot-monde |
| Étalonnage main-œil |
| Étalonnage du point central de l'outil (TCP) |
| Étalonnage robot-robot |
| Étalonnage multi-caméras / multi-capteurs |
| Robots industriels |
| Robots collaboratifs (cobots) |
| Robots mobiles (AMR/AGV) |
| Robots Delta / SCARA |
| Autres types de robots |
| Étalonnage de vision 2D |
| Étalonnage de vision stéréo 3D |
| Étalonnage 3D à lumière structurée |
| Étalonnage par temps de vol (ToF) |
| Étalonnage laser / scanner 3D |
| Autres technologies de vision |
| Automobile et mobilité |
| Électronique et semi-conducteurs |
| Fabrication générale |
| Aérospatiale et défense |
| Alimentation et boissons |
| Pharmaceutique et dispositifs médicaux |
| Logistique et entreposage |
| Autres secteurs d'utilisation final |
| Systèmes de vision montés sur robot |
| Systèmes de vision mobiles / autonomes |
| Amérique du Nord | États-Unis | |
| Canada | ||
| Mexique | ||
| Amérique du Sud | Brésil | |
| Argentine | ||
| Reste de l'Amérique du Sud | ||
| Europe | Allemagne | |
| Royaume-Uni | ||
| France | ||
| Italie | ||
| Espagne | ||
| Reste de l'Europe | ||
| Asie-Pacifique | Chine | |
| Japon | ||
| Inde | ||
| Corée du Sud | ||
| Reste de l'Asie-Pacifique | ||
| Moyen-Orient et Afrique | Moyen-Orient | Arabie saoudite |
| Émirats arabes unis | ||
| Turquie | ||
| Reste du Moyen-Orient | ||
| Afrique | Afrique du Sud | |
| Nigéria | ||
| Reste de l'Afrique | ||
| Par type d'étalonnage | Étalonnage robot-monde | ||
| Étalonnage main-œil | |||
| Étalonnage du point central de l'outil (TCP) | |||
| Étalonnage robot-robot | |||
| Étalonnage multi-caméras / multi-capteurs | |||
| Par type de robot | Robots industriels | ||
| Robots collaboratifs (cobots) | |||
| Robots mobiles (AMR/AGV) | |||
| Robots Delta / SCARA | |||
| Autres types de robots | |||
| Par technologie de vision | Étalonnage de vision 2D | ||
| Étalonnage de vision stéréo 3D | |||
| Étalonnage 3D à lumière structurée | |||
| Étalonnage par temps de vol (ToF) | |||
| Étalonnage laser / scanner 3D | |||
| Autres technologies de vision | |||
| Par secteur d'utilisation final | Automobile et mobilité | ||
| Électronique et semi-conducteurs | |||
| Fabrication générale | |||
| Aérospatiale et défense | |||
| Alimentation et boissons | |||
| Pharmaceutique et dispositifs médicaux | |||
| Logistique et entreposage | |||
| Autres secteurs d'utilisation final | |||
| Systèmes de vision montés sur robot | |||
| Systèmes de vision mobiles / autonomes | |||
| Par géographie | Amérique du Nord | États-Unis | |
| Canada | |||
| Mexique | |||
| Amérique du Sud | Brésil | ||
| Argentine | |||
| Reste de l'Amérique du Sud | |||
| Europe | Allemagne | ||
| Royaume-Uni | |||
| France | |||
| Italie | |||
| Espagne | |||
| Reste de l'Europe | |||
| Asie-Pacifique | Chine | ||
| Japon | |||
| Inde | |||
| Corée du Sud | |||
| Reste de l'Asie-Pacifique | |||
| Moyen-Orient et Afrique | Moyen-Orient | Arabie saoudite | |
| Émirats arabes unis | |||
| Turquie | |||
| Reste du Moyen-Orient | |||
| Afrique | Afrique du Sud | ||
| Nigéria | |||
| Reste de l'Afrique | |||


Questions clés auxquelles le rapport répond
Quelle est la taille du marché des systèmes de vision pour l'étalonnage de robots ?
Le marché s'élevait à 160,45 millions USD en 2026 et devrait atteindre 291,45 millions USD d'ici 2031, à un CAGR de 12,68 %.
Quel type d'étalonnage a généré le plus de revenus en 2025 ?
L'étalonnage main-œil était en tête avec une part de 29,91 % car il est largement utilisé dans les applications de caméras montées sur robot.
Quelle plateforme robotique se développe le plus rapidement ?
Les robots mobiles, y compris les plateformes AMR et AGV, devraient se développer à un CAGR de 18,45 % jusqu'en 2031.
Pourquoi l'étalonnage par temps de vol gagne-t-il en adoption ?
Les systèmes ToF fournissent des informations de profondeur en temps réel pour la localisation des AMR, la surveillance des cobots et les applications de sécurité homme-robot.
Quelle région détenait la part de marché la plus importante en 2025 ?
L'Asie-Pacifique détenait 38,72 % de la part des revenus, soutenue par les installations de robots en Chine, au Japon et en Corée du Sud.
Qu'est-ce qui limite l'adoption des systèmes d'étalonnage de robots ?
Les coûts élevés d'intégration des lignes existantes et la disponibilité limitée de personnel qualifié en intégration de vision ralentissent les déploiements.
Dernière mise à jour de la page le:



