
Marktgröße und Marktanteil für Roboter in der Innenraumlandwirtschaft
Marktübersicht
| Studienzeitraum | 2022 - 2032 |
|---|---|
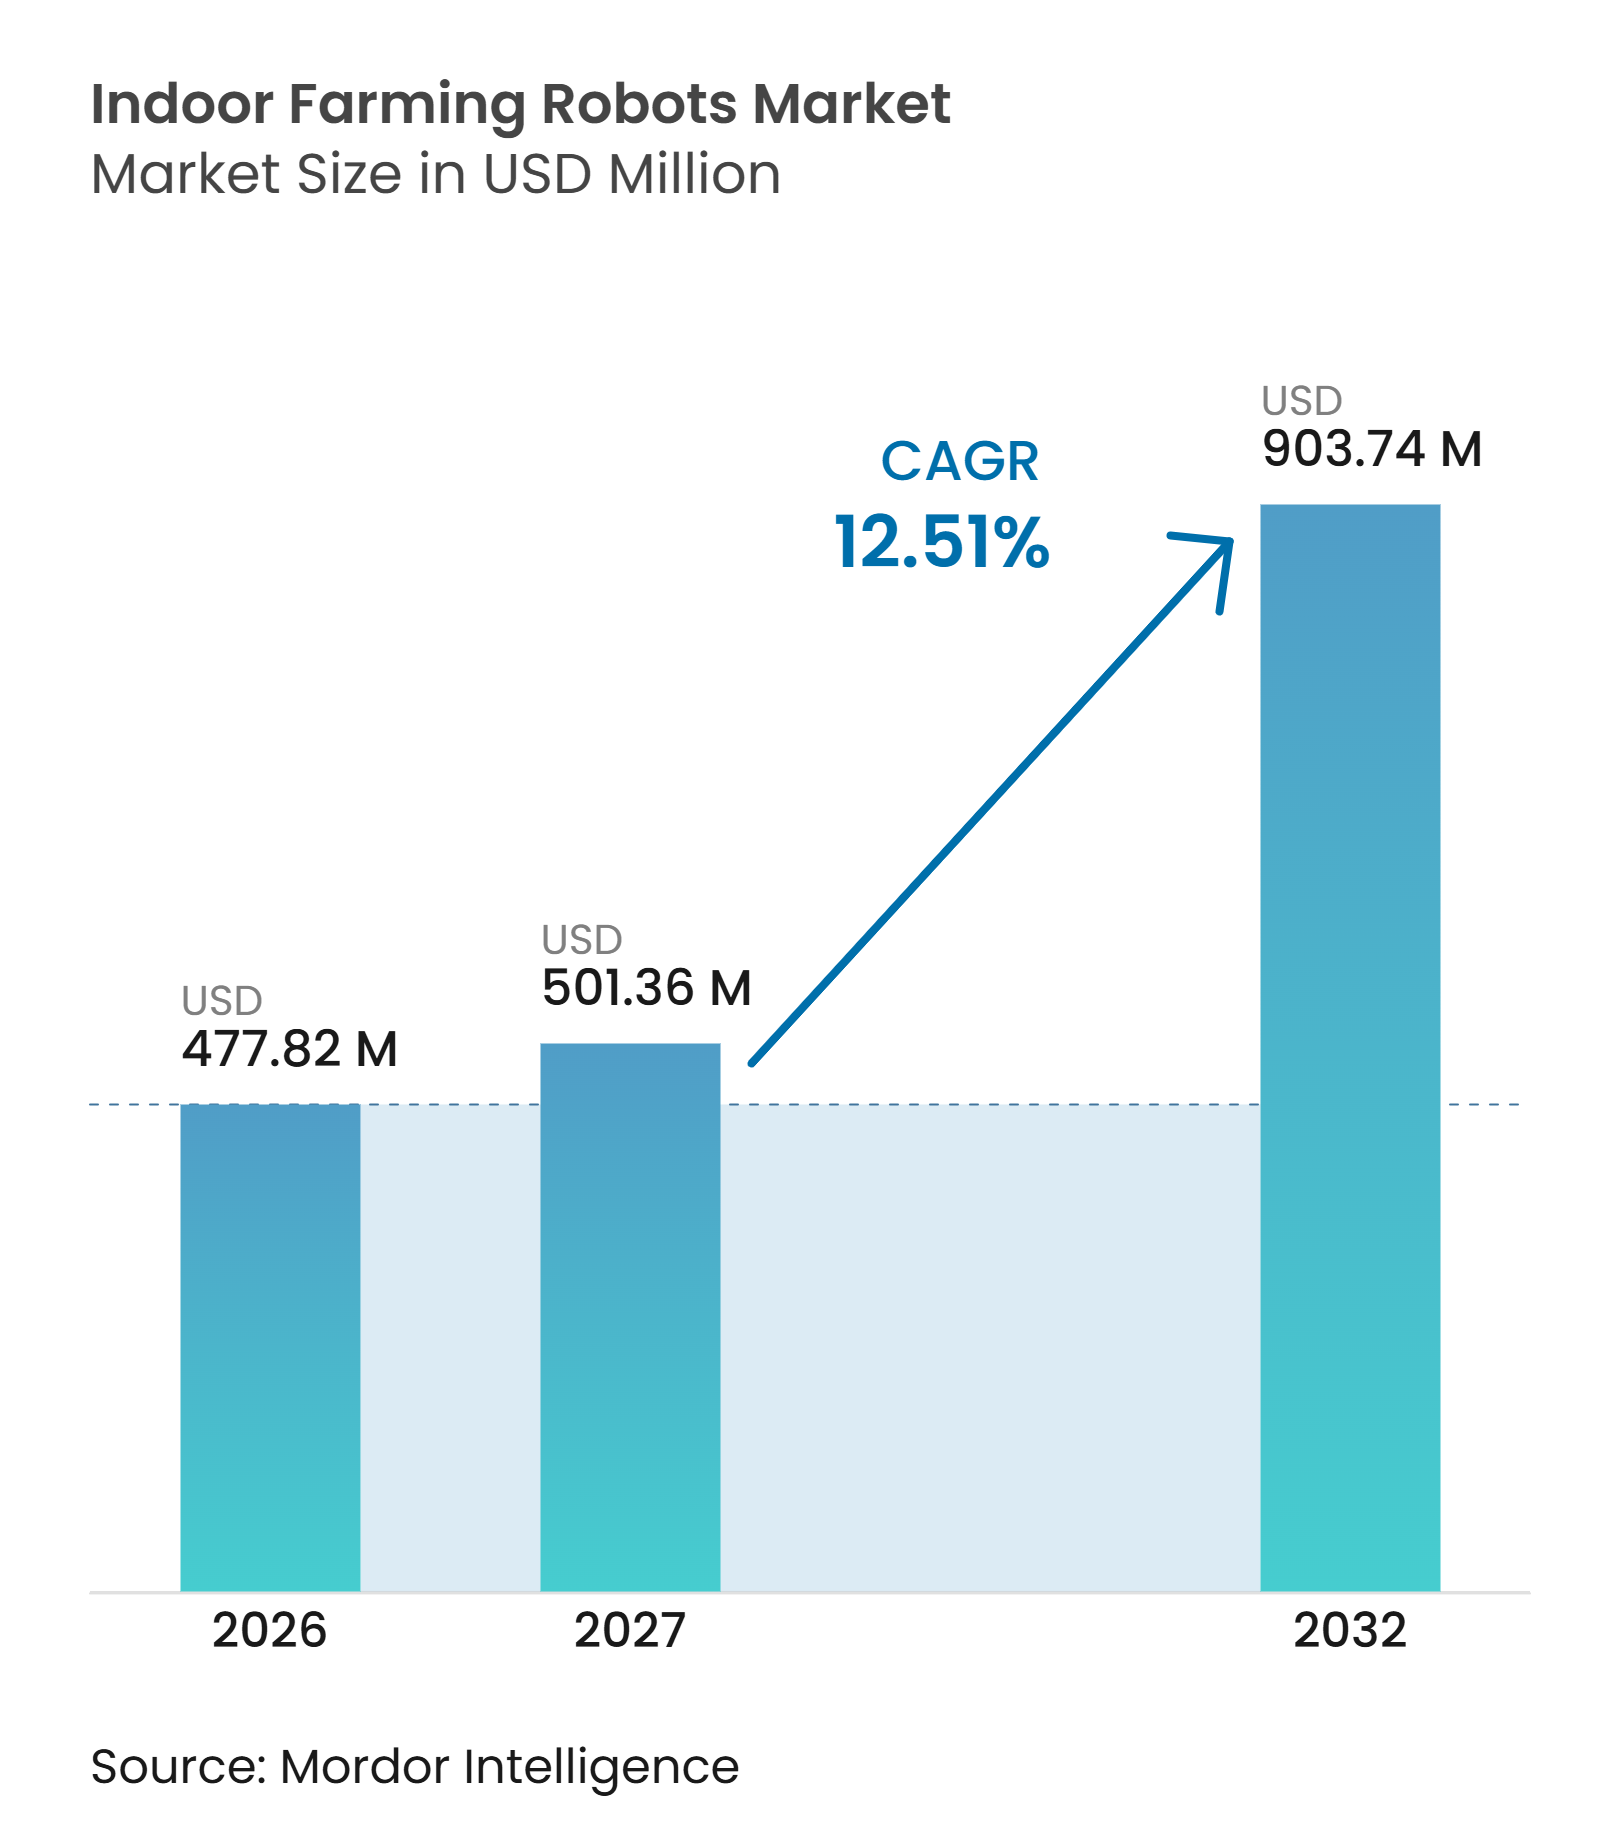
| Marktgröße (2027) | 501.36 Millionen US-Dollar |
| Marktgröße (2032) | 903.74 Millionen US-Dollar |
| Wachstumsrate (2027 - 2032) | 12.51 % |
| Schnellstwachsender Markt | Asien-Pazifik |
| Größter Markt | Nordamerika |
| Marktkonzentration | Mittel |
Hauptakteure *Haftungsausschluss: Hauptakteure in keiner bestimmten Reihenfolge sortiert Bild © Mordor Intelligence. Wiederverwendung erfordert Namensnennung gemäß CC BY 4.0. | |
Marktanalyse für Roboter in der Innenraumlandwirtschaft von Mordor Intelligence
Die Marktgröße für Roboter in der Innenwirtschaft wurde im Jahr 2026 auf 477,82 Millionen USD geschätzt und soll von 501,36 Millionen USD im Jahr 2027 auf 903,74 Millionen USD bis 2032 wachsen, bei einem CAGR von 12,51% während des Prognosezeitraums. Hohe Arbeitskosten und anhaltender Arbeitskräftemangel veranlassen Betreiber von Controlled-Environment-Agriculture, automatisierte Lösungen für Ernte, Überwachung und Materialhandling einzusetzen. Arbeitsintensive Tätigkeiten stellen nach wie vor eine große betriebliche Herausforderung für Gewächshaus- und Innenwirtschaftsbetriebe dar und treiben die Nachfrage nach Technologien an, die die Arbeitsproduktivität und betriebliche Konsistenz verbessern. Neue vertikale Farmen und fortschrittliche Gewächshäuser integrieren zunehmend Robotersysteme in die Anlagenplanung und Infrastrukturentwicklung und schaffen damit Chancen für Automatisierungsanbieter. Fortschritte in der maschinellen Bildverarbeitung, Sensortechnologien und der Erntedatenanalyse verbessern die Fähigkeit von Robotern, Pflanzenzustände zu erkennen und ein präzisionsbasiertes Farmmanagement zu unterstützen. Die Wettbewerbslandschaft umfasst spezialisierte Robotikentwickler und etablierte Automatisierungsunternehmen, die Lösungen für kulturspezifische Ernte, autonome Navigation, Bestäubung und Gewächshauslogistik anbieten, mit Differenzierung auf Basis technologischer Fähigkeiten, Anwendungseignung und Integration in bestehende Landwirtschaftsinfrastruktur.
Wichtigste Erkenntnisse des Berichts
-
Nach Robotertyp entfielen Ernte- und Pflückroboter mit dem größten Anteil von 34,0% auf den Markt für Roboter in der Innenwirtschaft im Jahr 2026, während Überwachungs- und Inspektionsroboter voraussichtlich mit dem schnellsten CAGR von 14,5% von 2027 bis 2032 wachsen werden.
-
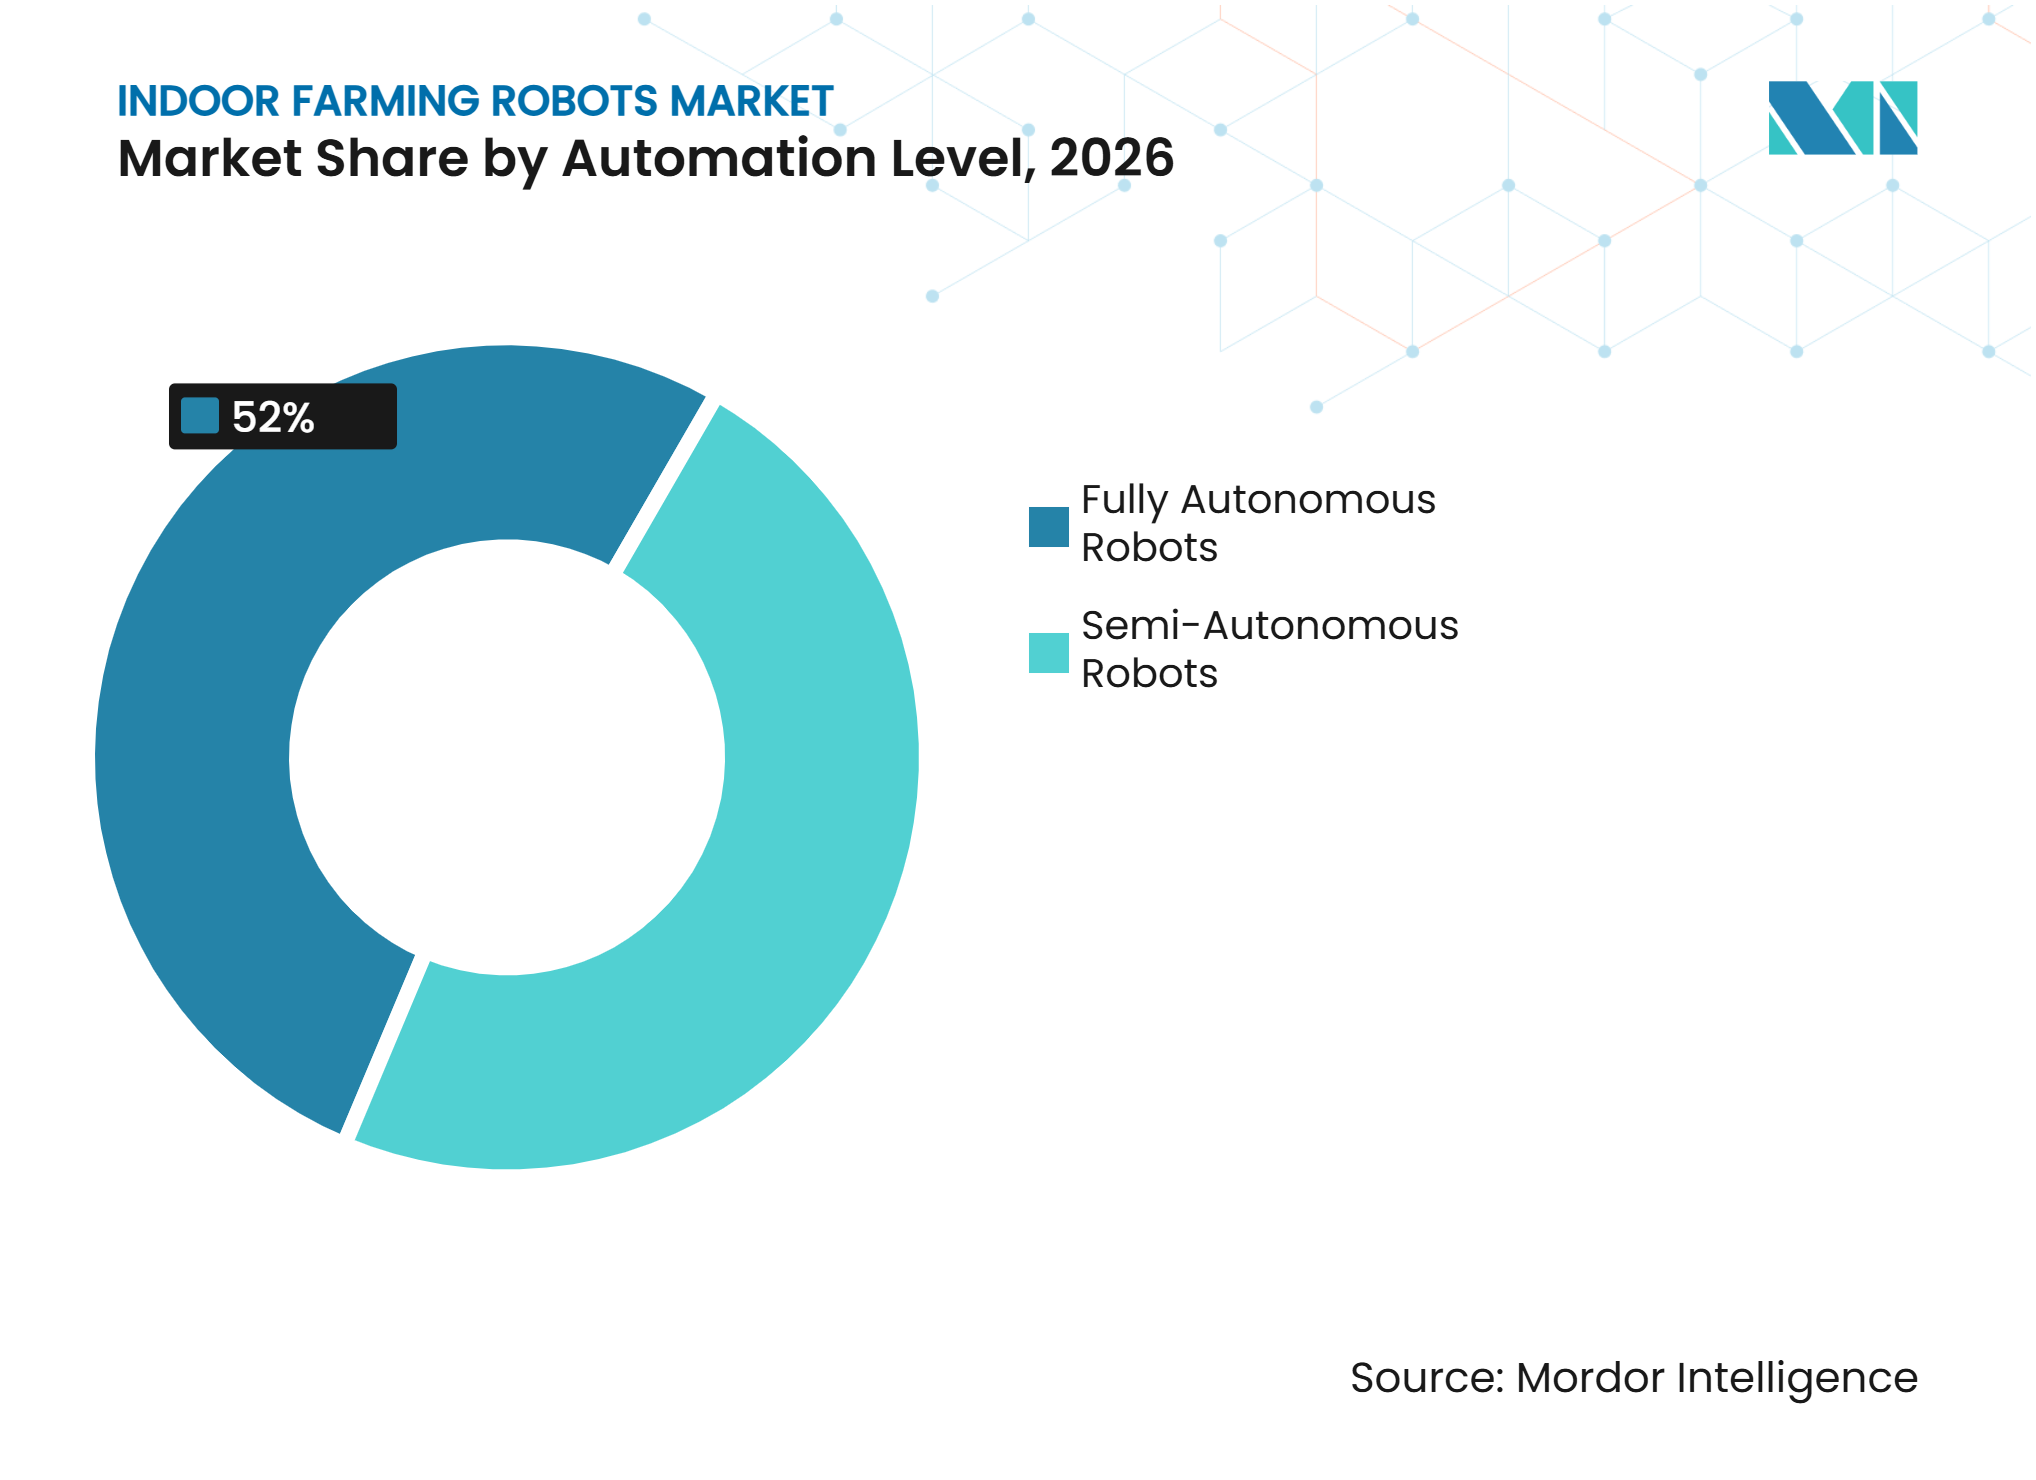
Nach Automatisierungsgrad entfielen vollautonome Roboter mit dem größten Anteil von 52,0% im Jahr 2026 und sollen mit dem schnellsten CAGR von 12,9% von 2027 bis 2032 wachsen.
-
Nach Anwendung entfiel die Ernte und das Pflücken mit dem größten Anteil von 35,0% im Jahr 2026, während die Marktgröße für Roboter in der Innenwirtschaft für Kulturpflanzenüberwachung und -scouting voraussichtlich mit dem schnellsten CAGR von 14,0% von 2027 bis 2032 wachsen wird.
-
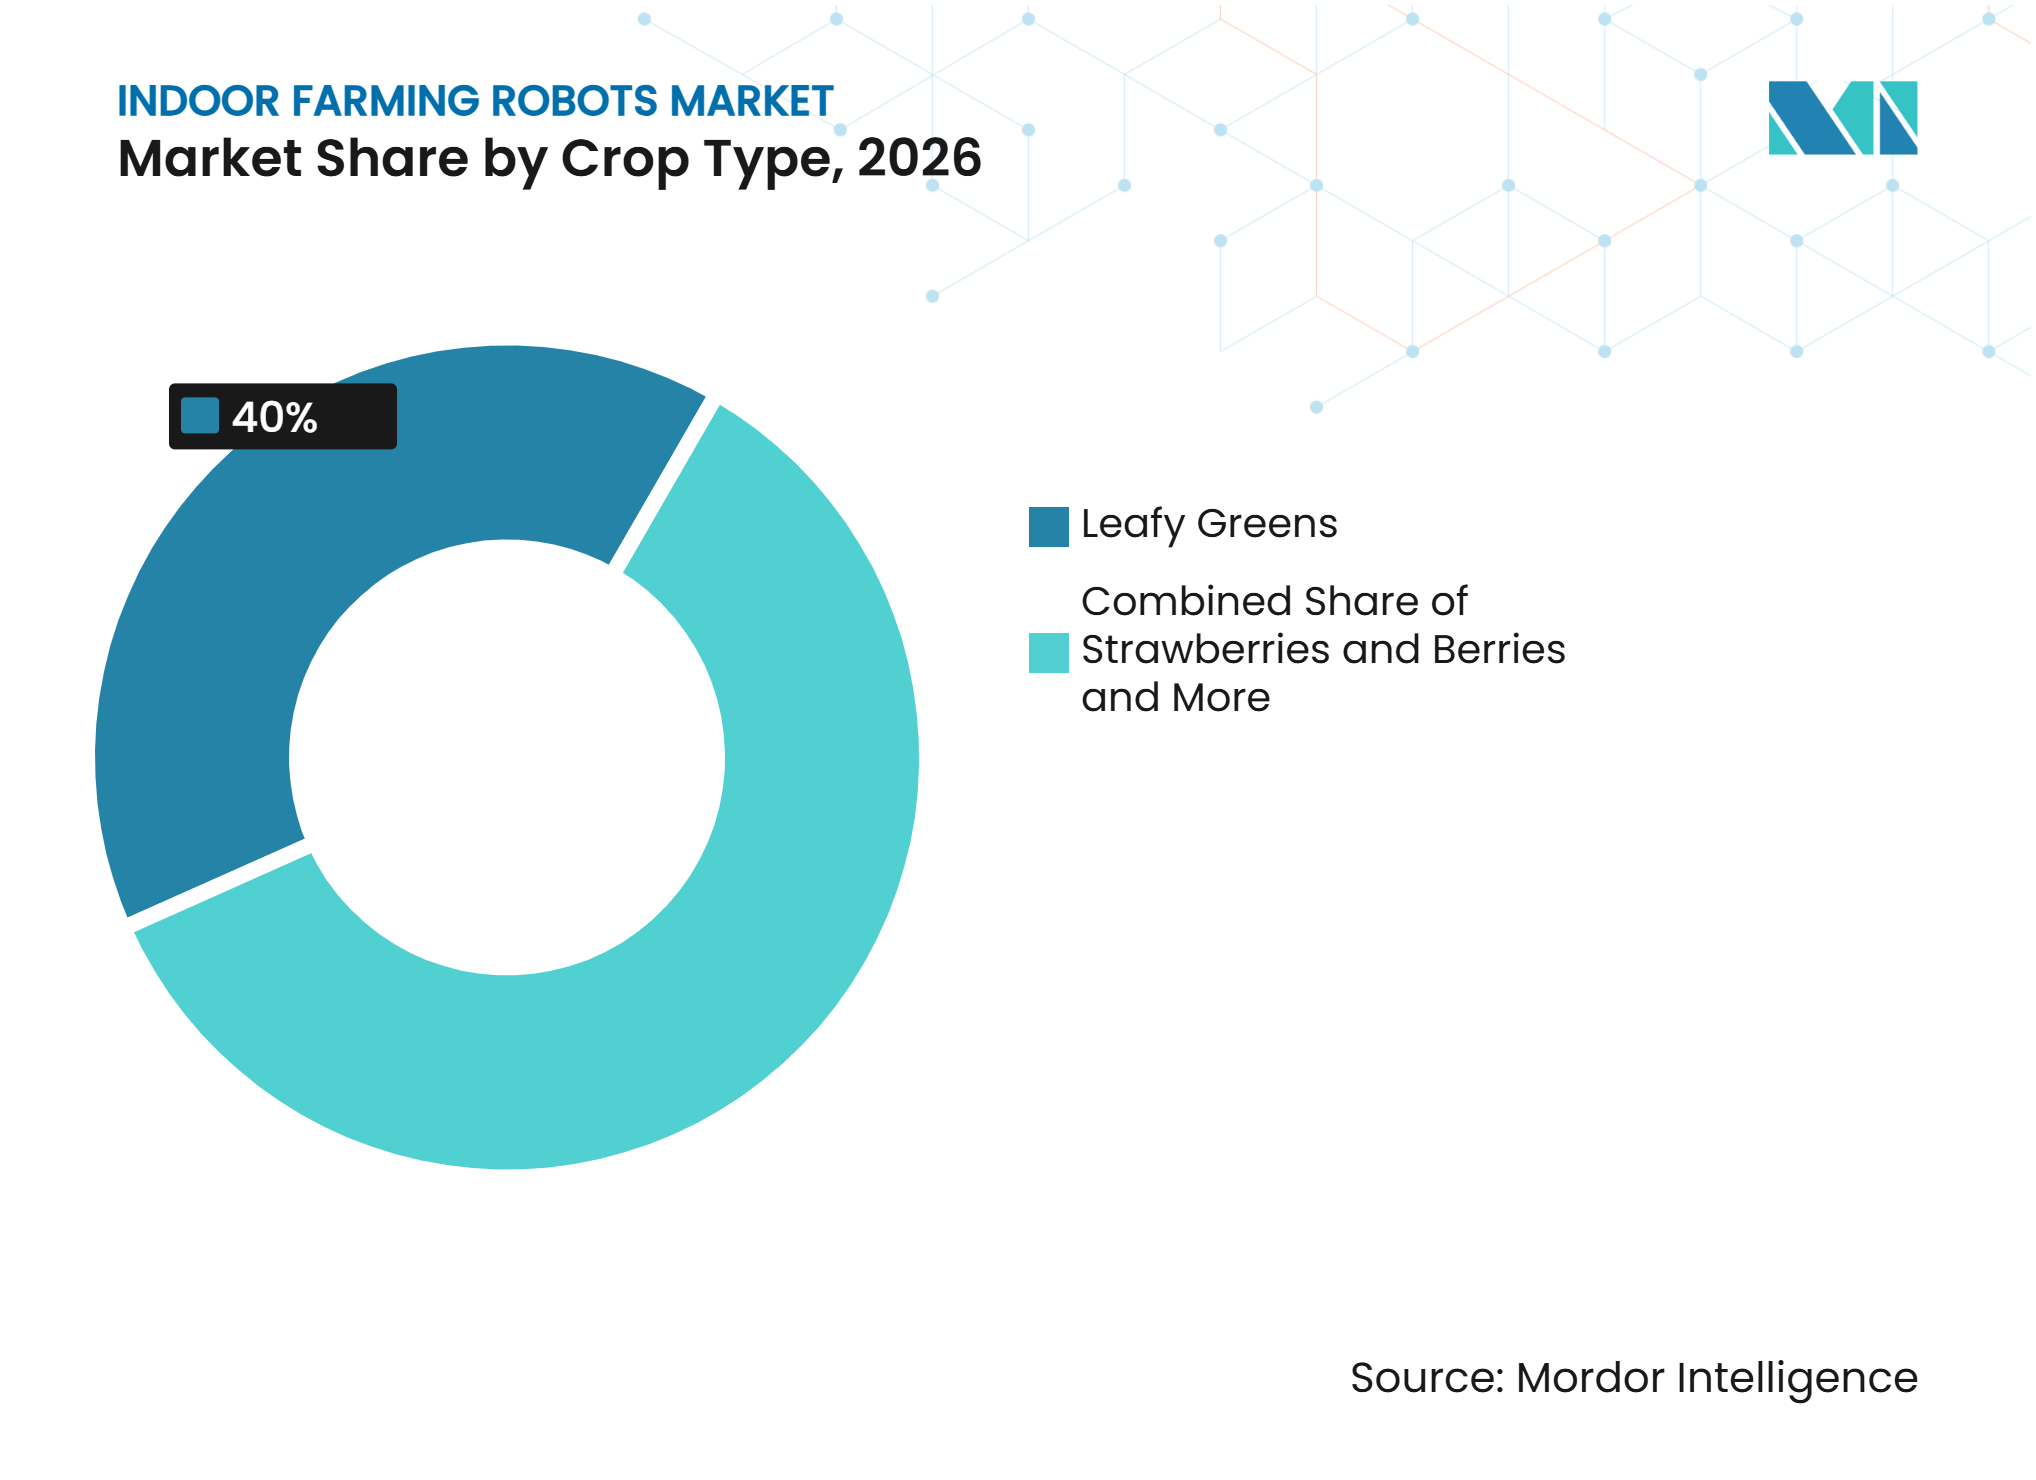
Nach Kulturpflanzentyp entfielen Blattgemüse mit dem größten Anteil von 40,0% im Jahr 2026, während Erdbeeren und Beeren voraussichtlich mit dem schnellsten CAGR von 15,0% von 2027 bis 2032 wachsen werden.
-
Nach Innenwirtschaftssystem entfielen vertikale Farmen mit dem größten Anteil von 39,0% im Jahr 2026, und aeroponische Farmen sollen mit dem schnellsten CAGR von 13,5% von 2027 bis 2032 wachsen.
-
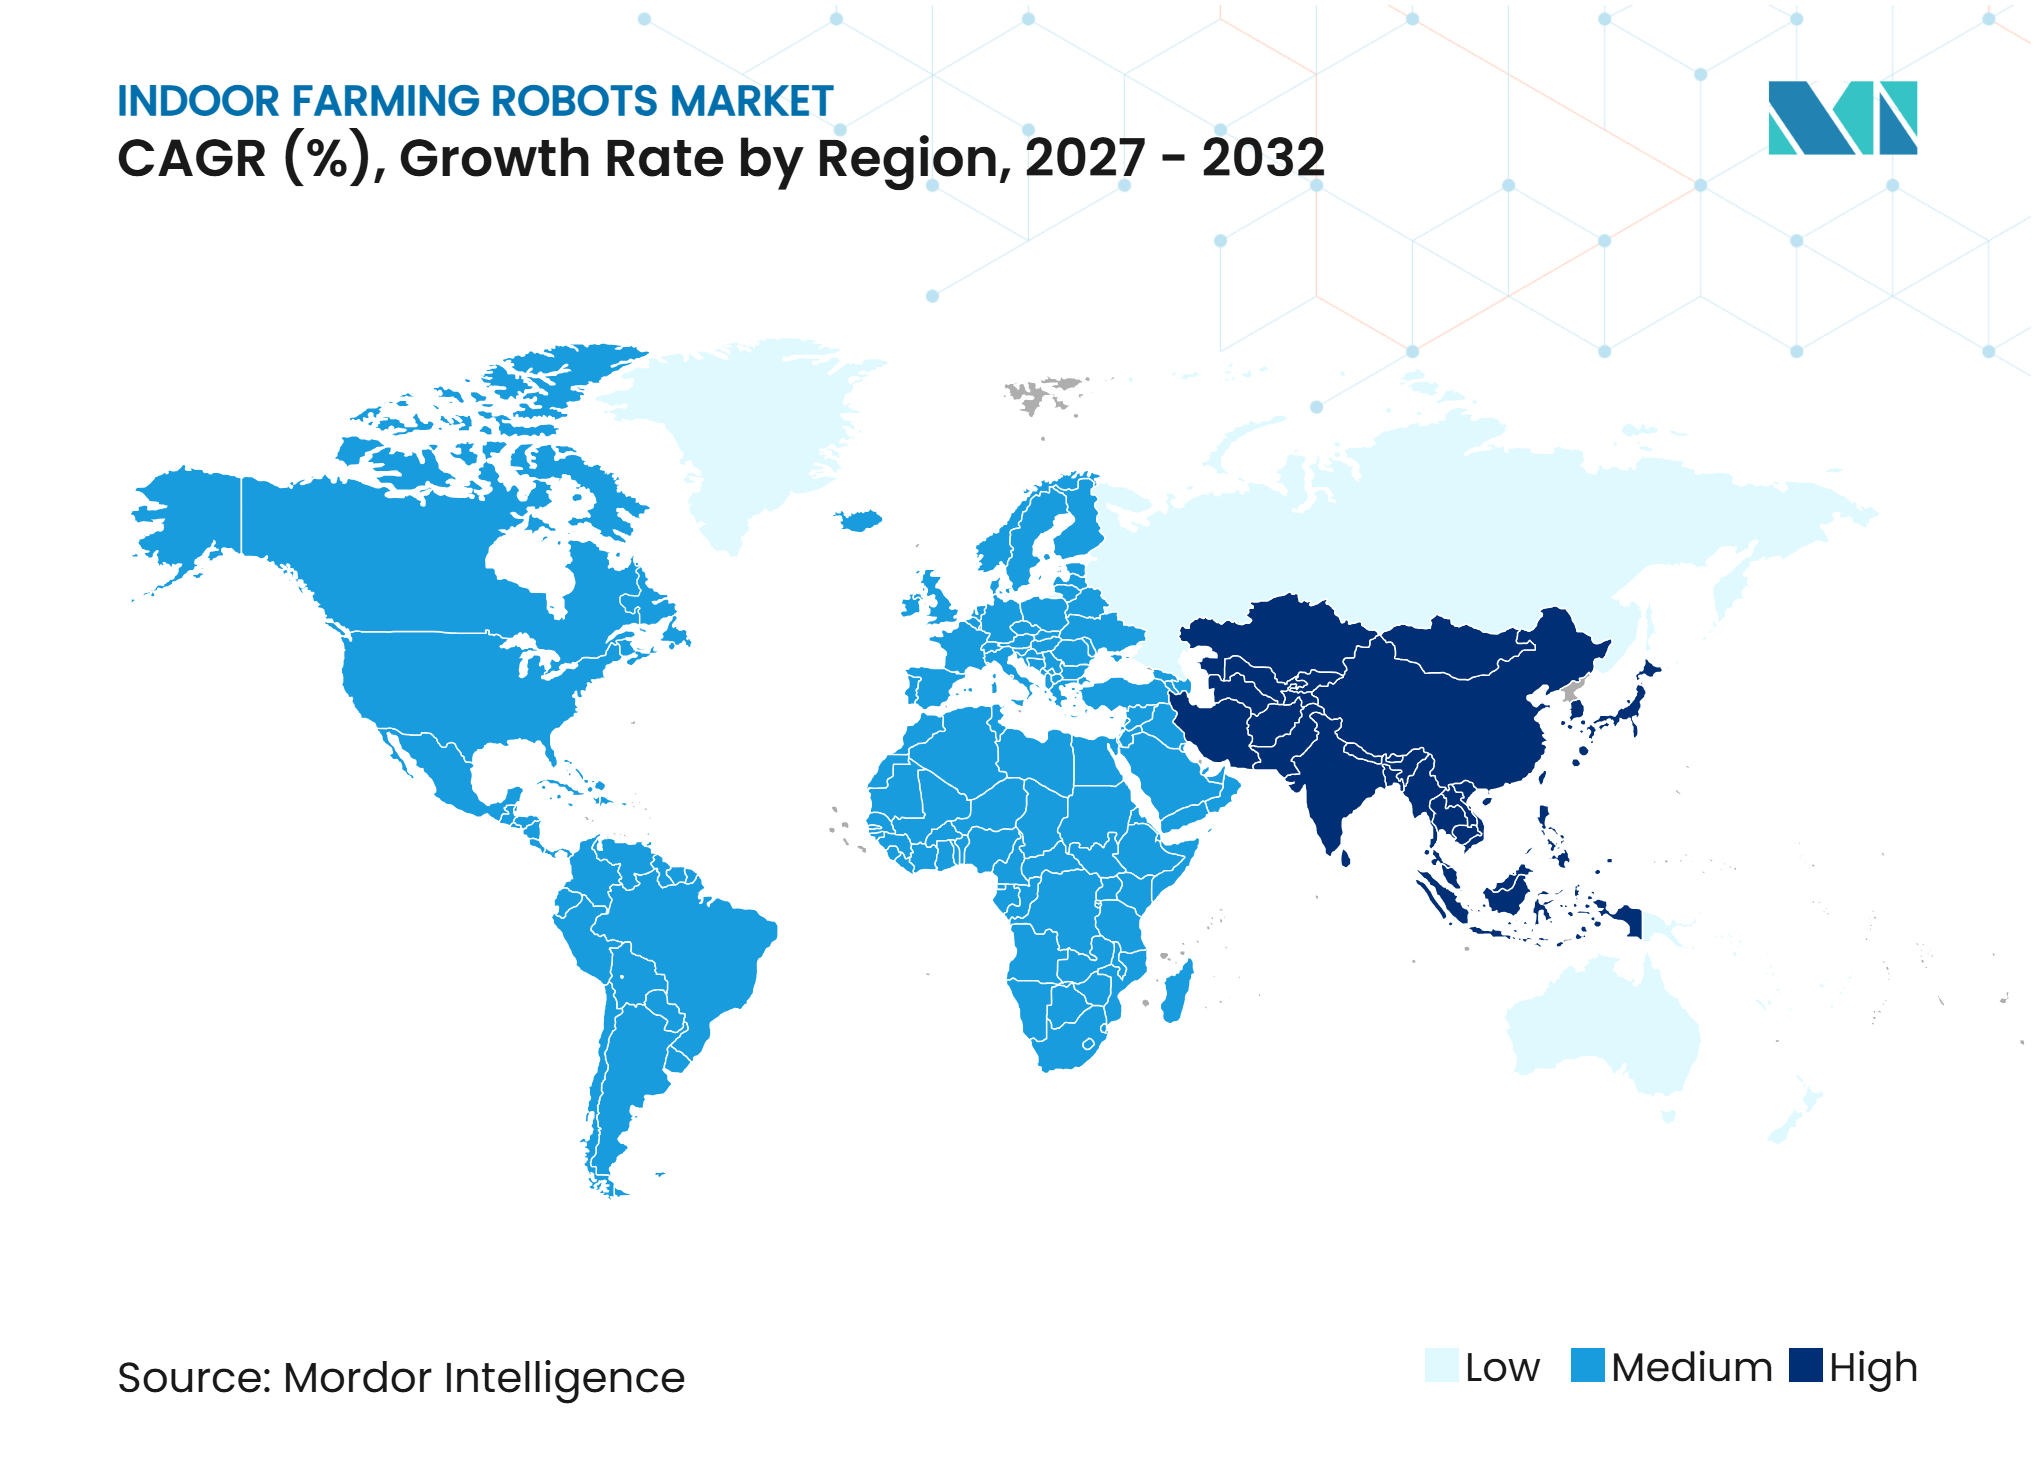
Nach Geografie entfiel Nordamerika mit dem größten Anteil von 38,0% im Jahr 2026, während der asiatisch-pazifische Raum voraussichtlich mit dem schnellsten CAGR von 15,5% von 2027 bis 2032 wachsen wird.
Hinweis: Die in diesem Bericht angegebenen Marktzahlen basieren auf dem proprietären Schätzrahmen von Mordor Intelligence, der neun Monate an Ist-Daten mit den Prognosen für das vierte Quartal des Basisjahres 2026 kombiniert.
Markttrends und Einblicke
Analyse der Auswirkungen von Treibern*
| Treiber | (~) % Auswirkung auf die CAGR-Prognose | Geografische Relevanz | Zeithorizont der Auswirkung |
|---|---|---|---|
| Arbeitskräftemangel in der Landwirtschaft und steigende Lohnkosten | +3.2% | Global, mit dem größten Druck in Nordamerika, der Europäischen Union und Japan | Kurzfristig (≤ 2 Jahre) |
| Nachfrage nach ganzjährig lokal erzeugten Produkten | +1.9% | Nordamerika, die Niederlande, Deutschland und der städtische asiatisch-pazifische Raum | Mittelfristig (2–4 Jahre) |
| Expansion vertikaler Farmen und fortschrittlicher Gewächshäuser | +2.4% | Nordamerika, der asiatisch-pazifische Raum und der Nahe Osten | Mittelfristig (2–4 Jahre) |
| KI-gestützte Bildverarbeitung, Navigation und Kulturpflanzenanalytik | +1.8% | Global, mit frühem Einsatz in Nordamerika, den Niederlanden und Japan | Langfristig (≥ 4 Jahre) |
| Kulturpflanzenspezifische Robotik für hochwertige empfindliche Erzeugnisse | +1.4% | Nordamerika, Europa und Ostasien | Mittelfristig (2–4 Jahre) |
| Robotik als Dienstleistung und flottenbasierte Automatisierungsmodelle | +1.1% | Global, mit früher Durchdringung in Nordamerika und der Europäischen Union | Kurzfristig (≤ 2 Jahre) |
| Quelle: Mordor Intelligence | |||
Arbeitskräftemangel in der Landwirtschaft und steigende Lohnkosten
Arbeitskräftemangel und steigende Lohnkosten veranlassen Erzeuger, Ernte- und Kulturpflegeaufgaben zu automatisieren, was die Nachfrage nach Robotern in der Innenraumlandwirtschaft stützt. Das Statistikamt für Arbeit der Vereinigten Staaten (BLS) meldete im Jahr 2025 einen durchschnittlichen Stundenlohn von 17,96 USD für Feldarbeiter, Baumschul- und Gewächshausbeschäftigte[1]. Dieser Kostendruck stärkt die Argumentation für Roboter, die Aufgaben konsistent ausführen und die Abhängigkeit von Saisonarbeitskräften verringern. Im Oktober 2025 testete AGRIST seinen KI-gestützten Gurtenernterroboter in einer hydroponischen Anlage in Hokkaido und demonstrierte damit, wie Erzeuger Automatisierung für arbeitsintensive Gewächshausarbeiten evaluieren. Solche Versuche unterstreichen die Rolle der Robotik als Lösung zur Unterstützung der Belegschaft.
Nachfrage nach ganzjährig lokal erzeugten Produkten
Die wachsende Verbrauchernachfrage nach lokal erzeugten Produkten veranlasst Anbauer in kontrollierten Umgebungen, eine konsistente, ganzjährige Produktion und Versorgung aufrechtzuerhalten. Der Internationale Rat für Lebensmittelinformationen (IFIC) berichtete, dass 54,0% der Amerikaner Lebensmittel bevorzugen, die lokal konsistent verfügbar sind (Ergebnisse aus Ernährung und Gesundheit 2025). Diese Präferenz veranlasst Gewächshaus- und Vertikalfarm-Betreiber, Erntepläne, Kulturpflanzenüberwachung und die Handhabung nach der Ernte zu verbessern. Roboter in der Innenwirtschaft automatisieren diese Tätigkeiten und helfen Anbauern, betriebliche Konsistenz aufrechtzuerhalten, regelmäßige Lieferanforderungen zu erfüllen und die ganzjährige Versorgung mit lokalen Produkten zu unterstützen.
KI-gestützte Bildverarbeitung, Navigation und Kulturpflanzenanalytik
KI-gestützte Bildverarbeitungs- und Navigationstechnologien verbessern die Fähigkeit von Robotern in der Innenwirtschaft, Kulturpflanzen zu identifizieren, Pflanzenzustände zu überwachen und Inspektionen mit größerer Präzision durchzuführen. Eine im Jahr 2025 in Agronomy vom Multidisziplinären Digitalen Verlag (MDPI) veröffentlichte Studie berichtete von einer durchschnittlichen Genauigkeit bei der Tomatenbündelzählung von 97,30% unter Verwendung eines YOLOv8-basierten Gewächshaus-Inspektionsroboters[2]. Solche Fähigkeiten unterstützen die automatisierte Ertragsschätzung, Reifegraduklassifizierung und Kulturpflanzenüberwachung und reduzieren gleichzeitig die Abhängigkeit von manuellen Inspektionen. Diese Fortschritte verbessern die robotischen Fähigkeiten und fördern die Einführung in präzisionsbasierten Gewächshausbetrieben.
Kulturpflanzenspezifische Robotik für hochwertige empfindliche Erzeugnisse
Die Entwicklung kulturspezifischer Roboter erweitert die Automatisierung in der Innenwirtschaft, insbesondere für empfindliche Produkte, die eine präzise Ernte und Handhabung erfordern. Laut der Universität Essex (UoE) begannen im Juli 2025 Versuche mit ihrem KI-gestützten Erdbeer-Pflückroboter auf der Vertikalfarm von Wilkin and Sons[3]. Der Roboter nutzt maschinelles Lernen und Computer Vision, um reife Erdbeeren zu identifizieren, Pflückanforderungen zu bestimmen sowie Ernte und Verpackung zu automatisieren. Diese spezialisierten Fähigkeiten bewältigen Herausforderungen bei der Obsthandhabung, reduzieren die Abhängigkeit von manueller Ernte und ermutigen Anbauer, kulturspezifische Roboterlösungen einzusetzen, was das Wachstum des Marktes für Roboter in der Innenwirtschaft unterstützt.
Analyse der Auswirkungen von Hemmnissen*
| Hemmnis | (~) % Auswirkung auf die CAGR-Prognose | Geografische Relevanz | Zeithorizont der Auswirkung |
|---|---|---|---|
| Hohe Anfangsinvestitionen und Integrationskosten | -1.8% | Global, insbesondere in Schwellenmärkten und bei kleineren Betreibern | Kurzfristig (≤ 2 Jahre) |
| Unsichere Amortisation unter volatiler Innenraumlandwirtschaftsökonomie | -1.1% | Nordamerika und Europa | Mittelfristig (2–4 Jahre) |
| Zuverlässigkeitsbeschränkungen durch Kondensation und Feuchtigkeit | -0.7% | Die Niederlande, Japan und Südostasien | Mittelfristig (2–4 Jahre) |
| Begrenzte Interoperabilität zwischen Farm-Hardware und -Software | -0.5% | Global, insbesondere bei Gewächshausbetrieben mit mehreren Anbietern | Langfristig (≥ 4 Jahre) |
| Quelle: Mordor Intelligence | |||
Hohe Anfangsinvestitionen und Integrationskosten
Hohe Anfangsinvestitionsanforderungen schränken die Einführung von Robotern in der Innenraumlandwirtschaft ein, insbesondere bei Erzeugern mit begrenzten Kapitalbudgets. Eine Überprüfung aus dem Jahr 2025 in Frontiers in Sustainable Food Systems identifiziert die Erschwinglichkeit von Geräten, technische Komplexität und Integrationsanforderungen als wesentliche Herausforderungen beim Einsatz von Roboterlösungen für den städtischen Gartenbau. Kommerzielle Vertikalfarmen erfordern erhebliche Investitionen in Infrastruktur, Mechanisierung und Softwareintegration, bevor Robotersysteme eingesetzt werden können. Die Nachrüstung bestehender Anlagen erhöht die Installations- und Anpassungskosten weiter und verlängert die Investitionsrückgewinnungszeiträume. Diese finanziellen Hürden schränken die Einführung von Robotern in der Innenraumlandwirtschaft ein und hemmen das Marktwachstum.
Zuverlässigkeitsbeschränkungen durch Kondensation und Feuchtigkeit
Hohe Luftfeuchtigkeit und Kondensation in Innenraumlandwirtschaftsumgebungen können die Zuverlässigkeit von Robotersystemen beeinträchtigen, indem sie Kameras, Sensoren, elektrische Verbindungen und mechanische Komponenten beeinflussen. Feuchtigkeitseinwirkung kann die Bilderkennung, Navigationsgenauigkeit und den ununterbrochenen Gerätebetrieb beeinträchtigen, insbesondere in dicht bepflanzten Gewächshäusern. Roboterhersteller müssen daher feuchtigkeitsbeständige Gehäuse, Schutzkomponenten und vorbeugende Wartungsverfahren integrieren, was die Anforderungen an Gerätedesign und -wartung erhöht. Diese zusätzlichen Zuverlässigkeitsanforderungen können die Einsatz- und Wartungskosten für Erzeuger erhöhen. Infolgedessen können Anforderungen an die Umgebungsbeständigkeit und potenzielle Betriebsunterbrechungen die Einführung von Robotern in der Innenraumlandwirtschaft einschränken.
*Unsere Prognosen behandeln die Auswirkungen von Treibern und Einschränkungen als richtungsweisend und nicht additiv. Die Wirkungsprognosen berücksichtigen Basiswachstum, Mischungseffekte und Wechselwirkungen zwischen Variablen.
Segmentanalyse
Nach Robotertyp:
Ernte- und Pflückroboter führen, während Überwachungs- und Inspektionsroboter zulegenErnte- und Pflückroboter entfielen im Jahr 2026 mit dem größten Anteil von 34,0 % auf den Marktanteil für Roboter in der Innenraumlandwirtschaft. Diese Position spiegelt die Notwendigkeit wider, repetitive Erntevorgänge zu automatisieren und dabei eine sorgfältige Handhabung in Gewächshaus- und Vertikalfarmbetrieben aufrechtzuerhalten. Diese Systeme nutzen maschinelle Bildverarbeitung, Roboterarme und kulturpflanzenspezifische Endeffektoren, um reife Erzeugnisse zu identifizieren und zur Verpackung zu transferieren. Tomaten-, Gurken- und Beerenerzeuger können Ernte-Automatisierung in Anbaureihen einsetzen, während Blattgemüsebetriebe verwandte Geräte für die Ernte verwenden. Die Einführung hängt von der Kulturpflanzengeometrie, Pflückgenauigkeit, dem Durchsatz und der Integration mit nachgelagerten Handhabungsprozessen ab.
Überwachungs- und Inspektionsroboter sollen von 2027 bis 2032 mit der schnellsten CAGR von 14,5 % wachsen. Ihre Rolle erweitert sich, da Erzeuger häufige Informationen auf Pflanzenebene anstreben, ohne sich vollständig auf manuelle Scouting-Tätigkeiten zu verlassen. Mobile Plattformen, die mit Kameras und Sensoren ausgestattet sind, können den Kulturpflanzenzustand inspizieren, Schädlings- oder Krankheitsindikatoren identifizieren und Veränderungen in den Anbauzonen aufzeichnen. Diese Systeme ergänzen Erntegeräte, indem sie Betreibern helfen, die Erntereife zu beurteilen und Maßnahmen zu koordinieren. Ihr Einsatz ist in Gewächshäusern und Vertikalfarmen relevant, wo eine konsistente Beobachtung das Kulturpflanzenmanagement und fundiertere Produktionsentscheidungen unterstützt.
Nach Automatisierungsgrad:
Vollautonome Roboter geben die Richtung vorVollautonome Roboter entfielen mit dem größten Anteil von 52,0% im Jahr 2026 und sollen mit dem schnellsten CAGR von 12,9% von 2027 bis 2032 wachsen. Diese Marktposition spiegelt das wachsende Interesse an Systemen wider, die in der Lage sind, Produktionsanlagen zu navigieren und zugewiesene Aufgaben mit begrenztem menschlichen Eingriff auszuführen. Diese Plattformen integrieren Lokalisierung, maschinelle Bildverarbeitung, Routenplanung und Aufgabenausführung für Ernte, Inspektion und internen Transport. Ihre Eignung hängt von der Anlagenkonfiguration, der Kulturpflanzenanordnung, der Navigationszuverlässigkeit und dem sicheren Betrieb in der Nähe von Personal und Ausrüstung ab. Anbauer bewerten diese Fähigkeiten auf Basis von Produktionsanforderungen und Workflow-Integration.
Halbautonome Roboter unterstützen den Innenwirtschaftsbetrieb durch die Kombination automatisierter Funktionen mit menschlicher Aufsicht und Intervention. Diese Systeme ermöglichen es Anbauern, ausgewählte Tätigkeiten zu automatisieren und gleichzeitig die Kontrolle über Aufgaben zu behalten, die Urteilsvermögen, Anpassungen oder direkte Handhabung erfordern. Der Betrieb kann automatisierte Navigation, Kulturpflanzenüberwachung, Materialbewegung oder Erntehilfe umfassen, wobei das Personal die Ausführung überwacht und Ausnahmen verwaltet. Dieser Ansatz eignet sich für Anlagen, bei denen Konfigurationen, Kulturpflanzenanordnungen oder vorhandene Ausrüstung eine vollständige Automatisierung einschränken. Halbautonome Plattformen bieten Anbauern auch die Flexibilität, Robotik schrittweise einzuführen und automatisierte Prozesse in etablierte Produktionsabläufe zu integrieren.



Nach Anwendung:
Ernte und Pflücken skaliert, während Kulturpflanzenüberwachung und Scouting expandiertErnte und Pflücken entfiel im Jahr 2026 mit 35,0 % auf den größten Anteil. Diese Anwendung befasst sich mit einer wiederkehrenden Tätigkeit, die Kulturpflanzenidentifikation, selektive Entnahme und sorgfältigen Transfer nach der Reife erfordert. Robotische Erntemaschinen kombinieren Bildverarbeitungssysteme, Greif- oder Schneidemechanismen und Navigation, um zwischen Pflanzen zu operieren und dabei Fruchtschäden zu minimieren. Ihr Einsatz ist relevant für Gewächshaustomaten, Gurken, Erdbeeren und andere Erzeugnisse, die in kontrollierten Umgebungen angebaut werden. Die Einführung hängt von der Sichtbarkeit der Kulturpflanzen, der Reifevariation, der Pflanzenstruktur, der Pflückgeschwindigkeit und der Fähigkeit ab, die Ernte mit Verpackungs- und Materialhandhabungsprozessen zu integrieren.
Kulturpflanzenüberwachung und Scouting sollen von 2027 bis 2032 mit einer CAGR von 14,0 % wachsen. Erzeuger setzen zunehmend mobile Roboter und bildverarbeitungsfähige Plattformen ein, um während der gesamten Produktionszyklen Informationen auf Pflanzenebene zu sammeln. Diese Systeme können die Kulturpflanzenentwicklung beurteilen, sichtbaren Stress identifizieren und die Früherkennung von Schädlingen oder Krankheiten unterstützen. Wiederholte Beobachtungen helfen Betreibern auch, Bedingungen in den Anbauzonen zu vergleichen und Kulturpflegemaßnahmen zu koordinieren. Überwachungsroboter können neben Erntesystemen eingesetzt werden und liefern Daten zur Steuerung der Arbeitskräftezuteilung, des Erntezeitpunkts und des Anlagenmanagements in Vertikalfarmen, hydroponischen Betrieben und fortschrittlichen Gewächshäusern.
Nach Kulturpflanzentyp:
Blattgemüse liefert Skalierung, während Erdbeeren und Beeren Dynamik aufbauenBlattgemüse entfiel im Jahr 2026 mit 40,0 % auf den größten Anteil. Ihre strukturierten Produktionsmethoden und wiederholten Kulturpflanzenzyklen schaffen Möglichkeiten zur Automatisierung bei Aussaat, Tabletttransport, Überwachung und Ernte. Innenraumfarmen, die Salat und andere Blattgemüse produzieren, können Kulturpflanzen in standardisierten Kanälen oder Anbauregalen organisieren, was wiederholbare Gerätebewegungen und -handhabung unterstützt. Roboterkonfigurationen müssen jedoch weiterhin Unterschiede in der Blattstruktur, Anbaudichte und Erntemethode berücksichtigen. Diese betrieblichen Merkmale prägen die Nachfrage nach Systemen, die die Kulturpflanzenhandhabung mit Inspektion, Hygiene und Nachernteabläufen verbinden.
Erdbeeren und Beeren sollen von 2027 bis 2032 mit der schnellsten CAGR von 15,0 % wachsen. Ihre empfindliche Struktur, variable Reife und Wachstumsmuster stellen spezifische Anforderungen an die robotische Wahrnehmung und Handhabung. Ernteplattformen müssen einzelne Früchte lokalisieren, die Reife beurteilen, nahegelegene Blüten und Erzeugnisse vermeiden und pflücken, ohne Schäden zu verursachen. Forschung und kommerzielle Versuche treiben bildgeführtes Pflücken und die Überwachung auf Pflanzenebene für den geschützten Beerenanbau voran. Diese Entwicklungen unterstützen spezialisierte robotische Anwendungen in Gewächshäusern und Vertikalfarmen, wo Erzeuger eine konsistente Ernte und sorgfältige Handhabung über aufeinanderfolgende Produktionszyklen und Erntebedingungen hinweg anstreben.

Nach Innenraumanbausystem:
Vertikale Farmen etablieren Führung, während aeroponische Farmen expandierenVertikale Farmen entfielen im Jahr 2026 mit 39,0 % auf den größten Anteil. Ihre geschlossenen Konfigurationen und geplante Infrastruktur unterstützen die Integration von mobilen Robotern, automatisierten Handhabungsgeräten und Überwachungsplattformen. Betreiber können Anbauregale, Kulturpflanzentransferpunkte und Roboterrouten als Teil des Anlagendesigns koordinieren und Produktionstätigkeiten mit der internen Logistik verknüpfen. Die Automatisierungsanforderungen variieren je nach Kulturpflanzenauswahl, Regelkonfiguration und dem Grad der Mechanisierung. Diese Anlagen nutzen Robotik für Aufgaben wie Aussaat, Inspektion, Ernte und Materialbewegung, abhängig von ihrem Produktionsmodell.
Aeroponische Farmen sollen von 2027 bis 2032 mit der schnellsten CAGR von 13,5 % wachsen. Ihre Wachstumsaussichten spiegeln das wachsende Interesse an bodenfreien Kultivierungssystemen wider, die Wasser- und Nährstofflösungen direkt über kontrollierte Vernebelung an die Pflanzenwurzeln liefern. Diese Anbaumethode erfordert ein präzises Management der Nährstoffzufuhr, der Wurzelexposition, der Luftfeuchtigkeit und der Umgebungsbedingungen, was Möglichkeiten für spezialisierte robotische Anwendungen schafft. Roboter können die Kulturpflanzenüberwachung, Pflanzeninspektion, Systemwartung und Materialhandhabung in aeroponischen Anlagen unterstützen. Ihre Integration kann Betreibern helfen, Kultivierungsaktivitäten zu koordinieren, die Produktionskonsistenz aufrechtzuerhalten und arbeitsintensive Prozesse in kontrollierten Anbauumgebungen zu verwalten.
Geografische Analyse
Nordamerika
Nordamerika entfiel im Jahr 2026 mit 38,0 % auf den größten Anteil. Die regionale Nachfrage wird von kommerziellen Gewächshäusern, Vertikalfarm-Betreibern und Technologieanbietern unterstützt, die automatisierte Produktionssysteme entwickeln. Erzeuger evaluieren Roboter für Ernte, Kulturpflanzenüberwachung, internen Transport und andere repetitive Aufgaben, die die Arbeitsplanung und Produktkonsistenz beeinflussen. Die Vereinigten Staaten und Kanada verfügen über etablierte Aktivitäten im Bereich der Landwirtschaft unter kontrollierten Bedingungen, während Mexikos Gewächshausproduktionsbasis zusätzliche Anwendungsfelder bietet. Die Einführung in der Region hängt von der Investitionskapazität, der Kulturpflanzenökonomie, dem Anlagendesign und der Verfügbarkeit von Service- und Wartungsunterstützung ab.
Asiatisch-pazifischer Raum
Der asiatisch-pazifische Raum soll von 2027 bis 2032 mit der schnellsten CAGR von 15,5 % wachsen. Das regionale Wachstum wird durch Initiativen zur intelligenten Landwirtschaft, Investitionen in Pflanzenfabriken und die Nachfrage nach einer zuverlässigen inländischen Erzeugnisversorgung unterstützt. Japan und Südkorea treiben die Gewächshausautomatisierung und Robotik voran, während China intelligente Gewächshaus- und Vertikalfarmanlagen entwickelt. Australien und Singapur erkunden ebenfalls Produktionsmodelle unter kontrollierten Bedingungen, die für städtische und ressourcenbeschränkte Umgebungen geeignet sind. Diese Bedingungen schaffen Möglichkeiten für Ernte-, Bestäubungs-, Überwachungs- und Materialhandhabungsroboter in verschiedenen Kulturpflanzen- und Anlagenkonfigurationen in mehreren Ländern.
Europa, Südamerika, Naher Osten und Afrika
Europa verfügt über eine etablierte Basis im Gewächshausgartenbau, wobei die Niederlande, Deutschland, Frankreich und das Vereinigte Königreich die Nachfrage nach Automatisierung bei der Kulturpflanzenhandhabung und -überwachung unterstützen. Die kommerziellen Gewächshausbetriebe der Region bieten geeignete Umgebungen für robotische Ernte, Umpflanzung, Kulturpflanzeninspektion und interne Logistik. Südamerika, der Nahe Osten und Afrika bieten vielfältige Möglichkeiten, da sich Projekte zur Gewächshausmodernisierung und zur Landwirtschaft unter kontrollierten Bedingungen entwickeln. Die Einführung in diesen Regionen hängt von der Investitionskapazität, den lokalen Klimaanforderungen, der Infrastrukturbereitschaft, dem technischen Fachwissen und der Verfügbarkeit von Wartungsunterstützung ab. Diese Faktoren beeinflussen das Tempo und den Umfang des Einsatzes von Robotern in der Innenraumlandwirtschaft in den regionalen Märkten.
Wettbewerbslandschaft
Marktkonzentration
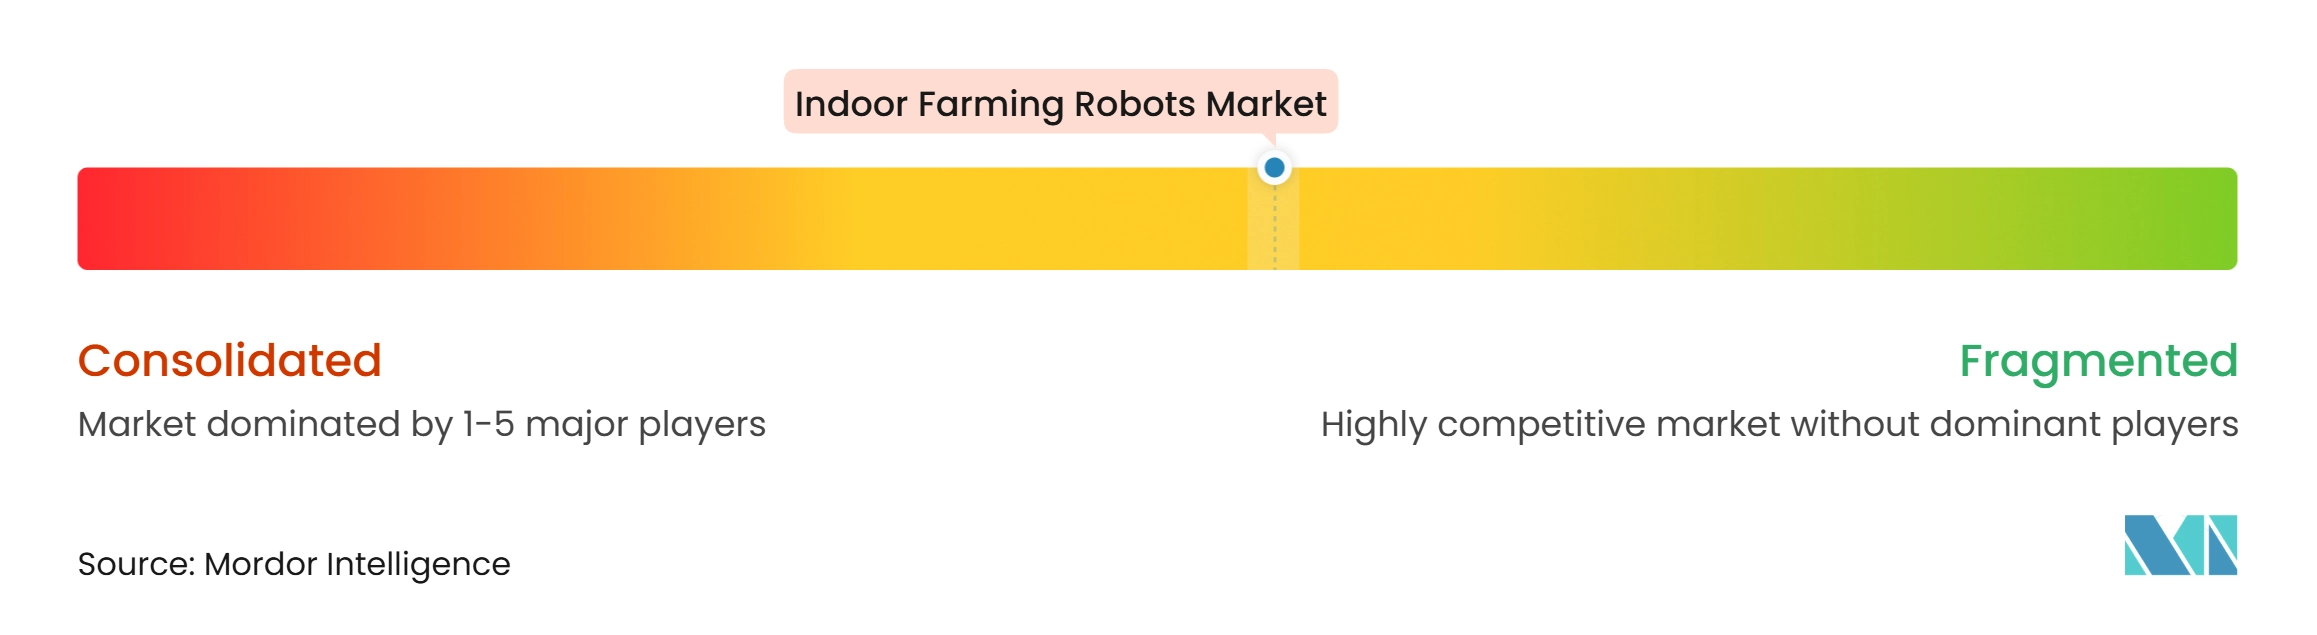
Der Markt für Roboter in der Innenraumlandwirtschaft ist im Jahr 2026 mäßig fragmentiert, mit wichtigen Marktteilnehmern wie Javo B.V., Viscon Group B.V., DENSO Corporation, Saga Robotics AS und MetoMotion Ltd. Diese Unternehmen decken unterschiedliche betriebliche Anforderungen ab, darunter Pflanzenhandhabung, Gewächshaus-Scouting, automatisierte Ernte und Kulturpflegebetrieb. Ihre Angebote variieren in Bezug auf Kulturpflanzenkompatibilität, Autonomie, Anlagenintegration und Servicemodelle. Die Wettbewerbspositionierung hängt von der Fähigkeit ab, zuverlässige Systeme zu liefern, die in die Arbeitsabläufe der Erzeuger passen, praktischen Betriebswert demonstrieren und sich an die Anforderungen verschiedener Produktionssysteme unter kontrollierten Bedingungen anpassen.
Der Wettbewerb wird durch die Breite des Robotikportfolios jedes Anbieters und seine Fähigkeit geprägt, Geräte in die Gewächshausinfrastruktur zu integrieren. Javo B.V. konzentriert sich auf die Pflanzen- und Topfhandhabung, während Viscon Group B.V. Gewächshausautomatisierung mit mobiler Scouting-Technologie kombiniert. DENSO Corporation bringt industrielle Automatisierungsfähigkeiten in die gartenbauliche Produktion ein, und Saga Robotics AS entwickelt autonome Plattformen für die Kulturpflanzenbehandlung und -überwachung. MetoMotion Ltd. konzentriert sich auf robotische Ernte und Verpackung in Gewächshausumgebungen. Diese unterschiedlichen Ansätze ermöglichen es Anbietern, verschiedene Aufgaben im gesamten Produktionszyklus zu adressieren, anstatt durch eine einzige standardisierte Roboterkonfiguration zu konkurrieren.
Produktspezialisierung ist ein wichtiger Wettbewerbsansatz, da sich Innenraumkulturen in Struktur, Reifemuster, Handhabungsempfindlichkeit und Anbaukonfigurationen unterscheiden. Anbieter müssen maschinelle Bildverarbeitung, Navigation, Endeffektoren und Datensysteme auf die Kulturpflanze und die Anlage abstimmen, in der der Roboter betrieben wird. Die GRoW-Plattform von MetoMotion Ltd. veranschaulicht diesen Ansatz durch einen autonomen Gewächshausroboter, der reife Erzeugnisse identifiziert, sie mit Roboterarmen erntet und in Kisten verpackt. Solche kulturpflanzenorientierten Designs zeigen, wie integrierte Ernte- und Nacherntefunktionen Anbieter differenzieren können, wenn Erzeuger die Geräteeignung, Zuverlässigkeit und Kompatibilität mit bestehenden Arbeitsabläufen bewerten.
Branchenführer im Bereich Roboter in der Innenraumlandwirtschaft
-
Javo B.V.
-
Viscon Group B.V.
-
DENSO Corporation
-
Saga Robotics AS
-
MetoMotion Ltd.
- *Haftungsausschluss: Hauptakteure in keiner bestimmten Reihenfolge sortiert
Markt für Roboter in der Innenwirtschaft Unternehmen in diesem Bericht
- Harvest Automation, Inc.
- MetoMotion Ltd.
- Organifarms GmbH
- Four Growers, Inc.
- Dogtooth Technologies Limited
- Javo B.V.
- Viscon Group B.V.
- Inaho Inc.
- TTA-ISO
- Saga Robotics AS
- Octiva B.V.
- DENSO Corporation
- Arugga AI Farming Ltd.
- 4AG Robotics Inc.
- Mycionics Inc.
Neueste Industrielle Entwicklungen in Markt für Roboter in der Innenwirtschaft
- Oktober 2026: Biobest Group NV stellte Polly vor, einen automatisierten Tomatenbestäubungsroboter, der in Zusammenarbeit mit Arugga AI Farming Ltd. entwickelt wurde. Die kommerzielle Markteinführung erweiterte das Gewächshaustechnologieportfolio von Biobest um robotische Bestäubungsfähigkeiten, die zur Tomatenproduktion in kontrollierten Umgebungen entwickelt wurden.
- Juni 2025: TTA-ISO brachte HarvAI auf den Markt, einen KI-gestützten Tomatenernteroboter. Das System kombiniert 3D-Navigation und Rankenverfolgung, um reife Tomaten zu identifizieren, das Pflücken zu automatisieren und Ernteleistungsdaten in kommerziellen Gewächshausbetrieben zu erfassen.
- Mai 2025: Octiva B.V. erwarb Berkvens Greenhouse Mobility B.V., einen Hersteller von Gewächshaus-Mobilitätsausrüstung. Die Akquisition stärkte das Gewächshausautomatisierungsportfolio von Octiva durch die Integration autonomer Robotertechnologien mit Mobilitätslösungen für die Kulturpflanzenproduktion und die interne Gewächshauslogistik.
Globaler Berichtsumfang für den Markt für Roboter in der Innenraumlandwirtschaft
Roboter in der Innenraumlandwirtschaft sind automatisierte Maschinen, die für die Durchführung landwirtschaftlicher Aufgaben in kontrollierten Anbauumgebungen wie Vertikalfarmen und Gewächshäusern konzipiert sind. Sie werden für Aussaat, Pflanzung, Ernte, Kulturpflanzenüberwachung, Beschneidung, Sortierung und Materialhandhabung eingesetzt und verbessern die betriebliche Effizienz, Präzision und Arbeitsproduktivität. Der Marktbericht für Roboter in der Innenraumlandwirtschaft ist segmentiert nach Robotertyp (Ernte- und Pflückroboter, Aussaat- und Pflanzroboter, Überwachungs- und Inspektionsroboter, Materialhandhabungs- und Sortierroboter, Schneid- und Beschneidungsroboter, Unkrautbekämpfungs- und Kulturpflegeroboter, robotische Futtermittelsysteme, Überwachungsdrohnen, Reinigungsroboter und andere Robotertypen), nach Automatisierungsgrad (halbautonome Roboter und vollautonome Roboter), nach Anwendung (Pflanzen und Aussaat, Kulturpflanzenüberwachung und Scouting, Ernte und Pflücken, Beschneidung und Schneiden, Materialhandhabung, Sortierung und Verpackung sowie Reinigung und Hygiene), nach Kulturpflanzentyp (Blattgemüse, Kräuter, Erdbeeren und Beeren, Tomaten, Gurken, andere Obst- und Gemüsesorten, Zierpflanzenkulturen und Futterpflanzenkulturen), nach Innenraumanbausystem (Vertikalfarmen, Gewächshäuser, hydroponische Farmen, aeroponische Farmen, aquaponische Farmen und Innenraum-Pflanzgärtnereien) und nach Geografie (Nordamerika, Südamerika, Europa, asiatisch-pazifischer Raum, Naher Osten und Afrika). Die Marktprognosen werden in Wertangaben (USD) bereitgestellt.
Segmentierungsübersicht
| Ernte- und Pflückroboter |
| Aussaat- und Pflanzroboter |
| Überwachungs- und Inspektionsroboter |
| Materialhandhabungs- und Sortierroboter |
| Schneid- und Beschneidungsroboter |
| Unkrautbekämpfungs- und Kulturpflegeroboter |
| Robotische Futtermittelsysteme |
| Überwachungsdrohnen |
| Reinigungsroboter |
| Andere Robotertypen |
| Halbautonome Roboter |
| Vollautonome Roboter |
| Pflanzen und Aussaat |
| Kulturpflanzenüberwachung und Scouting |
| Ernte und Pflücken |
| Beschneidung und Schneiden |
| Materialhandhabung |
| Sortierung und Verpackung |
| Reinigung und Hygiene |
| Blattgemüse |
| Kräuter |
| Erdbeeren und Beeren |
| Tomaten |
| Gurken |
| Andere Obst- und Gemüsesorten |
| Zierpflanzenkulturen |
| Futterpflanzenkulturen |
| Vertikalfarmen |
| Gewächshäuser |
| Hydroponische Farmen |
| Aeroponische Farmen |
| Aquaponische Farmen |
| Innenraum-Pflanzgärtnereien |
| Nordamerika | Vereinigte Staaten |
| Kanada | |
| Mexiko | |
| Übriges Nordamerika | |
| Südamerika | Brasilien |
| Argentinien | |
| Chile | |
| Übriges Südamerika | |
| Europa | Deutschland |
| Vereinigtes Königreich | |
| Frankreich | |
| Niederlande | |
| Italien | |
| Spanien | |
| Russland | |
| Übriges Europa | |
| Asiatisch-pazifischer Raum | China |
| Japan | |
| Indien | |
| Südkorea | |
| Australien | |
| Singapur | |
| Übriger asiatisch-pazifischer Raum | |
| Naher Osten | Saudi-Arabien |
| Vereinigte Arabische Emirate | |
| Israel | |
| Türkei | |
| Übriger Naher Osten | |
| Afrika | Südafrika |
| Ägypten | |
| Nigeria | |
| Kenia | |
| Übriges Afrika |
| Nach Robotertyp | Ernte- und Pflückroboter | |
| Aussaat- und Pflanzroboter | ||
| Überwachungs- und Inspektionsroboter | ||
| Materialhandhabungs- und Sortierroboter | ||
| Schneid- und Beschneidungsroboter | ||
| Unkrautbekämpfungs- und Kulturpflegeroboter | ||
| Robotische Futtermittelsysteme | ||
| Überwachungsdrohnen | ||
| Reinigungsroboter | ||
| Andere Robotertypen | ||
| Nach Automatisierungsgrad | Halbautonome Roboter | |
| Vollautonome Roboter | ||
| Nach Anwendung | Pflanzen und Aussaat | |
| Kulturpflanzenüberwachung und Scouting | ||
| Ernte und Pflücken | ||
| Beschneidung und Schneiden | ||
| Materialhandhabung | ||
| Sortierung und Verpackung | ||
| Reinigung und Hygiene | ||
| Nach Kulturpflanzentyp | Blattgemüse | |
| Kräuter | ||
| Erdbeeren und Beeren | ||
| Tomaten | ||
| Gurken | ||
| Andere Obst- und Gemüsesorten | ||
| Zierpflanzenkulturen | ||
| Futterpflanzenkulturen | ||
| Nach Innenraumanbausystem | Vertikalfarmen | |
| Gewächshäuser | ||
| Hydroponische Farmen | ||
| Aeroponische Farmen | ||
| Aquaponische Farmen | ||
| Innenraum-Pflanzgärtnereien | ||
| Nach Geografie | Nordamerika | Vereinigte Staaten |
| Kanada | ||
| Mexiko | ||
| Übriges Nordamerika | ||
| Südamerika | Brasilien | |
| Argentinien | ||
| Chile | ||
| Übriges Südamerika | ||
| Europa | Deutschland | |
| Vereinigtes Königreich | ||
| Frankreich | ||
| Niederlande | ||
| Italien | ||
| Spanien | ||
| Russland | ||
| Übriges Europa | ||
| Asiatisch-pazifischer Raum | China | |
| Japan | ||
| Indien | ||
| Südkorea | ||
| Australien | ||
| Singapur | ||
| Übriger asiatisch-pazifischer Raum | ||
| Naher Osten | Saudi-Arabien | |
| Vereinigte Arabische Emirate | ||
| Israel | ||
| Türkei | ||
| Übriger Naher Osten | ||
| Afrika | Südafrika | |
| Ägypten | ||
| Nigeria | ||
| Kenia | ||
| Übriges Afrika | ||
Im Bericht beantwortete Schlüsselfragen
Welchen prognostizierten Wert werden Roboter in der Innenraumlandwirtschaft bis 2032 erreichen?
Die Marktgröße für Roboter in der Innenwirtschaft soll bis 2032 um 903,74 Millionen USD wachsen.
Welcher Robotertyp hat den größten Anteil in Innenraumfarmen?
Ernte- und Pflückroboter hielten im Jahr 2026 mit 34,0 % den größten Anteil.
Warum gewinnen vollautonome Roboter in Innenraumfarmen an Akzeptanz?
Vollautonome Roboter hielten im Jahr 2026 den größten Anteil von 52,0 % und sollen von 2027 bis 2032 mit einer CAGR von 12,9 % wachsen.
Welche Kulturpflanze eignet sich am besten für die Robotik in Innenraumfarmen?
Blattgemüse entfiel im Jahr 2026 mit 40,0 % auf den größten Anteil, da seine Produktionszyklen und physische Konfiguration gut mit Tabletttransport- und Fördersystemen harmonieren.